يعد رادار الموجات المليمترية أحد طرق الاستشعار الرئيسية لتطبيقات السيارات والتطبيقات الصناعية لأنه يمكنه اكتشاف الأجسام من بضعة سنتيمترات إلى عدة مئات من الأمتار بمسافة عالية الدقة, دقة الزاوية والسرعة حتى في ظل الظروف البيئية القاسية.
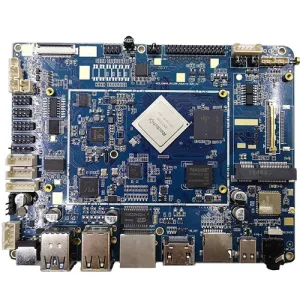
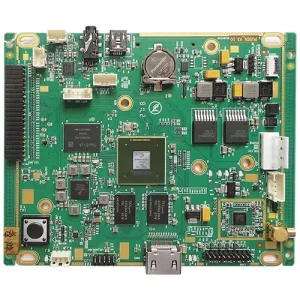
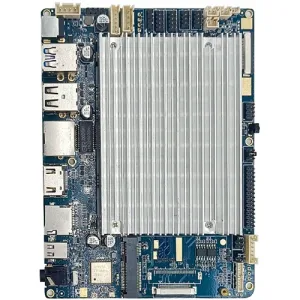
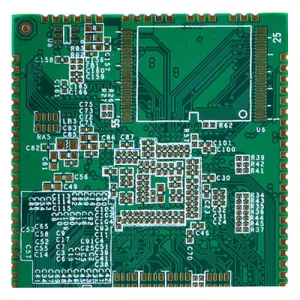
يتضمن رادار الموجة المليمترية النموذجي PCBA مجموعة شرائح رادارية ومكونات إلكترونية أخرى, مثل دائرة إدارة الطاقة, ذاكرة فلاش وأجهزة واجهة طرفية مجمعة على ثنائي الفينيل متعدد الكلور. عادة ما يتم أيضًا تحقيق هوائيات الإرسال والاستقبال على ثنائي الفينيل متعدد الكلور, ولكن لتحقيق أداء هوائي عالي, مواد ثنائي الفينيل متعدد الكلور عالية التردد, مثل روجرز RO3003 وIsola 370hr, بحاجة لاستخدامها.
رادار موجة ملليمتر ثنائي الفينيل متعدد الكلور
تشتمل المكونات الأساسية لرادار الموجات المليمترية على هوائي جهاز الإرسال والاستقبال (تكساس&آر إكس), وحدة التردد الراديوي (RF), التناظرية إلى المحول الرقمي (أدك), معالج الإشارات الرقمية (DSP), متحكم (MCU), إلخ. RF, أدك, DSP, MCU, إلخ. يتم دمجها مباشرة في SOC واحدة من خلال عملية CMOS.
يستخدم رادار الموجات المليمترية بشكل أساسي أربعة نطاقات تردد تبلغ 24 جيجا هرتز, 60GHz, 77جيجا هرتز و 79 جيجا هرتز. 24ينتمي جيجاهرتز إلى موجة السنتيمتر بدقة. بسبب مسافة القياس المحدودة (حوالي 60 م) والقرار العام, غالبًا ما يتم تصميمه على شكل رادار زاوية لاكتشاف العوائق القريبة المدى في نطاق زاوية رؤية واسع. لأن 60 جيجا هرتز يتأثر بشكل خاص بالتوهين الجوي, غالبًا ما يتم تصميمه ليكون بمثابة رادار للكشف عن العلامات الحيوية للكشف عن العلامات الحيوية ووضعية الأفراد في السيارة. 77غالبًا ما يتم تصميم جيجاهرتز و79 جيجاهرتز ليكونا رادارات أولية بسبب مسافة القياس الطويلة بينهما (حوالي 200 م), وهي أدوات قوية للإدراك البعيد المدى. هذان النطاقان هما أيضًا النطاقان الرئيسيان في مجال رادار الموجات الملليمترية المُثبت على المركبات في المستقبل.
المحاثات, المكثفات, الثنائيات, رقائق الطاقة, إلخ. يتم تركيبها بكثافة على اللوحة الأم لإمدادات الطاقة, وهو المسؤول بشكل رئيسي عن إدارة طاقة النظام. ستقوم كل شركة بشكل عام بدمج وحدة تحكم السلامة فيها لتوفير اتصالات السيارة والوظائف المتعلقة بالسلامة.
يمكن القول أن اللوحة الأم للرادار هي جوهر رادار الموجة المليمترية بالكامل, بما في ذلك الهوائي, RF, DSP ولوحة دائرة التحكم.
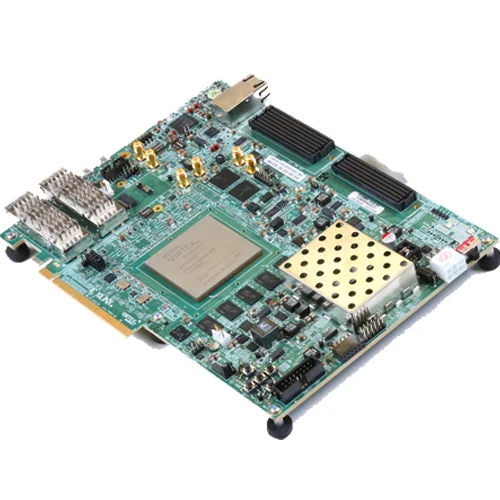
عندما يكون طول الهوائي 1/4 من طول الموجة الكهرومغناطيسية, كفاءة تحويل الإرسال والاستقبال للهوائي هي الأعلى. يبلغ الطول الموجي للموجة المليمترية بضعة مليمترات فقط, لذلك يمكن جعل الهوائي صغيرًا جدًا. باستخدام هوائيات متعددة لتشكيل هوائي صفيف, ويمكن أيضا تحقيق شعاع ضيق, والشعاع الضيق يعني دقة سمت أعلى.
في الوقت الحالي, المخطط السائد لهوائي الرادار ذو الموجة المليمترية هو صفيف microstrip. التصميم الأكثر شيوعًا هو دمج هوائي التصحيح microstrip على PCB عالي التردد ودمج PCB عالي التردد على اللوحة الأم للرادار. هذا المخطط يقلل بشكل كبير من تكلفة وحجم رادار الموجات المليمترية.
رادار موجة ملليمتر RF PCBA
الترددات اللاسلكية هي المسؤولة عن تعديل الإشارة, الانتقال, استقبال وإزالة تشكيل إشارة الصدى. إنه الجزء الأساسي من الترددات اللاسلكية لرادار الموجة المليمترية. في الوقت الحالي, الحل السائد هو دمج المحتويات المذكورة أعلاه من خلال MMIC (الدائرة المتكاملة الميكروويف متجانسة) تكنولوجيا. MMIC هي تقنية لتصنيع المكونات السلبية والنشطة على ركيزة أشباه الموصلات بواسطة تكنولوجيا أشباه الموصلات.
في مجال رادار الموجات المليمترية, تشتمل الدوائر الوظيفية المتكاملة MMIC القائمة على تقنية الجرمانيوم السيليكوني بشكل أساسي على مضخم صوت منخفض الضوضاء, مضخم الطاقة, خلاط, كاشف, المغير, مذبذب يتم التحكم فيه بالجهد, شيفتر المرحلة, التبديل والمكونات الأخرى. الارسال, جهاز الاستقبال وDSP كلها وحدات مستقلة, مما يجعل عملية تصميم رادار الموجات المليمترية معقدة وحجمها الإجمالي كبير نسبيًا.
مع تطور تكنولوجيا COMS, يصبح MMIC أصغر من ناحية, ومن ناحية أخرى, فهو يوفر الجدوى التكنولوجية لتكامله مع DSP وMCU. في نهاية 2016, أطلقت TI شريحة رادارية متكاملة للغاية بموجة 77 جيجا هرتز AWR1642 تعتمد على تقنية CMOS, دمج MMIC الأمامية, DSP وMCU على SOC واحد. مع تقليل تكلفة رادار الموجات المليمترية بشكل كبير, كما أنه يقلل بشكل كبير من صعوبة التطوير.
DSP لرادار الموجة المليمترية PCBA
عن طريق تضمين خوارزميات معالجة الإشارات المختلفة, يقوم DSP باستخراج إشارات IF التي تم جمعها من الواجهة الأمامية للحصول على أنواع محددة من معلومات الهدف. DSP هو جوهر الاستقرار والموثوقية لرادار الموجات المليمترية.
دائرة التحكم لرادار الموجة المليمترية PCBA
تقوم دائرة التحكم لرادار الموجات المليمترية بتنفيذ دمج البيانات وفقًا لإخراج معلومات الهدف بواسطة معالج الإشارة الرقمية (DSP) والمعلومات الديناميكية لجسم السيارة, وأخيراً يقوم بمعالجة القرار من خلال المعالج الرئيسي.
وفقا لطرق إشعاع الموجات الكهرومغناطيسية المختلفة, تنقسم رادارات الموجات المليمترية بشكل أساسي إلى نوعين: نظام تشغيل موجة النبض ونظام تشغيل الموجة المستمرة.
تشير تقنية الموجات النبضية إلى أن رادار الموجات المليمترية ينقل نبضات قصيرة بقوة ذروة في وقت قصير, يدرك سرعة الكائن وقياس المسافة بناءً على تردد دوبلر ومبدأ TOF, ويحقق قياس الزاوية بناءً على فرق الطور لموجة النبض المنعكسة عن نفس الهدف الذي يستقبله هوائي الاستقبال المتوازي. بسبب قوتها العالية, يمكنه اكتشاف الأهداف المتحركة ذات السعة الصغيرة على مسافة طويلة في خلفية فوضى كبيرة. ولكنه يجلب أيضًا عيوب التكلفة العالية, حجم كبير واستهلاك عالي للطاقة. في الوقت الحالي, نادرًا ما يتم اعتماد هذه الطريقة في مجال رادار الموجات المليمترية المثبت على المركبات.
يمكن أيضًا تقسيم تكنولوجيا الموجات المستمرة إلى FSK (مفتاح تحويل التردد, والتي يمكنها قياس مسافة وسرعة هدف واحد), الأسلحة الكيميائية (تردد مستمر موجة مستمرة, والتي يمكن استخدامها فقط لقياس السرعة ولكن ليس لقياس المسافة) و FMCW (موجة مستمرة معدلة بالتردد). فيما بينها, أصبحت FMCW تقنية شائعة في تقنية الموجات المستمرة نظرًا لمزاياها المتمثلة في الكشف المتزامن عن أهداف متعددة, دقة عالية ومنخفضة التكلفة.
بعد استقبال الموجة الكهرومغناطيسية المرسلة من هوائي استقبال رادار الموجة المليمترية, سيتم إرسال إشارة الصدى والإشارة المرسلة إلى الخلاط للخلط. عندما تواجه الإشارة المرسلة الهدف المقاس وتعود, لقد تغير تردد إشارة الصدى مقارنة بالإشارة المرسلة. الغرض من جهاز المزج هو حساب فرق التردد بين الإشارة المرسلة وإشارة الصدى, وهو ما يسمى إشارة IF. تحتوي إشارة IF على سر النطاق للهدف المقاس, ويمكن الحصول على معلومات نطاق الهدف المقاس بعد المعالجة اللاحقة مثل التصفية, التضخيم, التحويل من التناظري إلى الرقمي وقياس التردد.
لقياس السرعة, ستكون مرحلة إشارة الصدى التي يستقبلها رادار الموجة المليمترية مختلفة بسبب اختلاف مسافة الهدف المقاس. يتم أخذ عينات من جميع إشارات التغريدة الفردية في الإطار على فترات زمنية متساوية, ويتم تحويل البيانات الموجودة في نقاط أخذ العينات إلى فورييه, ثم يتم قياس سرعة الهدف المقاس باستخدام فرق الطور.
لقياس الزاوية, يتم استخدام هوائيات استقبال متعددة لاستقبال نفس إشارة الصدى وحساب فرق الطور بين إشارات الصدى لتحقيق قياس الزاوية.
من IWR1843
3رادار موجة ملليمتر D
يمكن لرادار الموجة المليمترية إخراج المسافة فقط, معلومات السرعة والزاوية, والذي يُسمى أيضًا رادار الموجة المليمترية ثلاثي الأبعاد. وهذه المسافة D والزاوية θ هي بيانات المركبة الذاتية المثبتة بالرادار في نظام الإحداثيات القطبية المستوية. عن طريق تحويل نظام الإحداثيات القطبية إلى نظام الإحداثيات الديكارتية, يمكننا الحصول على المسافة من السيارة المستهدفة إلى السيارة الذاتية في الاتجاهين x و y. في هذا الوقت, هل تجد أن المسافة في الاتجاه z للبعد مفقودة. يعد هذا أيضًا أحد عيوب رادار الموجة المليمترية ثلاثي الأبعاد الذي تم انتقاده.
لكن, هذا العيب قاتل للكائنات الثابتة. يغطي فتحة التفتيش, مطبات السرعة, علامات مختلفة معلقة في الجو, الهياكل المرتفعة, المركبات الثابتة, إلخ. في منتصف الطريق لا يمكن تحديدها بواسطة رادار الموجات المليمترية ثلاثي الأبعاد ما إذا كانت هذه العوائق تؤثر على حركة المرور بسبب نقص معلومات الارتفاع. للكائنات الثابتة, الشركات المصنعة بسيطة وخام, إما تجاهل الثقة بشكل مباشر أو تقليلها بشكل كبير. وهذا أيضًا أحد أسباب حوادث تسلا السابقة. ولم تتعرف الكاميرا على سيارة الشحن البيضاء التي سقطت, وقد فعل رادار الموجة المليمترية ذلك. لكن, وكانت الثقة في اتخاذ القرار منخفضة للغاية, مما أدى إلى عدم تشغيل السيارة لوظيفة الطوارئ التلقائية.
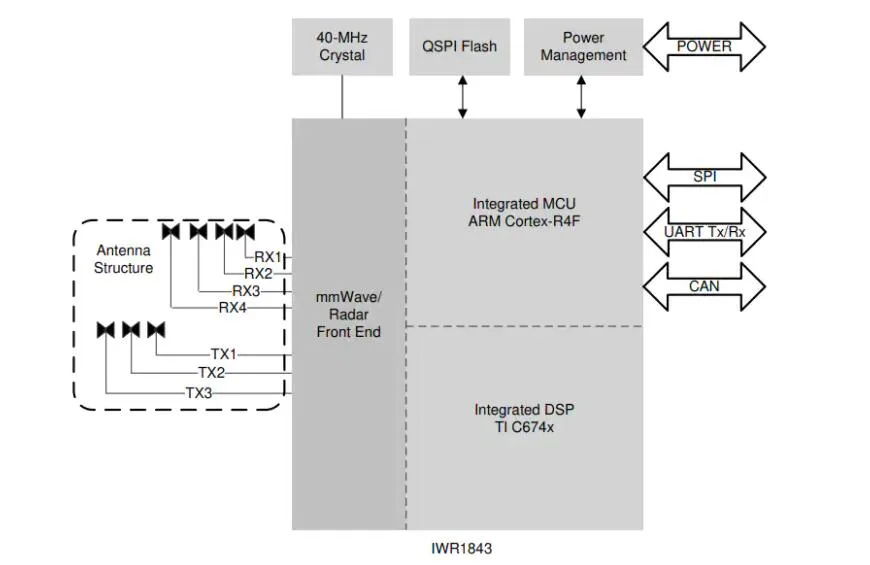
4رادار موجة ملليمتر D
الميزة الأكثر بروزًا لرادار الموجات المليمترية 4D هي أنه يمكنه اكتشاف زاوية الميل بدقة, وذلك للحصول على بيانات الارتفاع الحقيقية للهدف المقاس, إنه, مسافة الكائن المستهدف في اتجاه المحور z في نظام الإحداثيات الديكارتية. مع هذه الميزة, يمكن لرادار الموجة المليمترية 4D التعرف على الأجسام الثابتة, وأضيفت أقصر قطعة من الخشب. فضلاً عن ذلك, تم أيضًا تحسين دقة رادار الموجات المليمترية 4D بشكل كبير. قراراتها الأفقية والرأسية هي 1 ° و 2 ° على التوالي, والقرار الأفقي هو 5-10 أضعاف تلك الموجودة في رادار الموجة المليمترية ثلاثي الأبعاد العادي.