

Questo articolo integra i principi fondamentali del bus CAN Progettazione di circuiti stampati in un approccio ingegneristico, analisi approfondita. Inizia con le tendenze del mercato e approfondisce progressivamente i punti decisionali tecnici chiave, come la formula del coefficiente di riflessione, criteri di lunghezza dello stub, e il posizionamento strategico delle induttanze di modo comune. Si conclude con una checklist di progettazione completa. Ogni dato contenuto in questo articolo proviene da fonti autorevoli, e ogni conclusione è stata convalidata in condizioni operative pratiche. Che tu stia progettando una ECU di livello automobilistico o progettando un bus CAN industriale a lunga distanza, questo articolo ti aiuterà a riesaminarli “a livello millimetrico” dettagli che determinano il successo o il fallimento della comunicazione.
Dopo aver letto questo articolo, ne acquisirai una conoscenza approfondita:
- Perché il cuore del bus CAN PCB il design è un gioco di compromessi a livello millimetrico.
- Come garantire l'integrità del segnale nell'era CAN FD e CAN XL attraverso il posizionamento preciso del resistore di terminazione, controllo dello stub, e layout di soppressione di modo comune.
- Come eliminare i rischi nascosti che potrebbero affliggerti durante la produzione di massa, a partire dalla progettazione di primo livello.
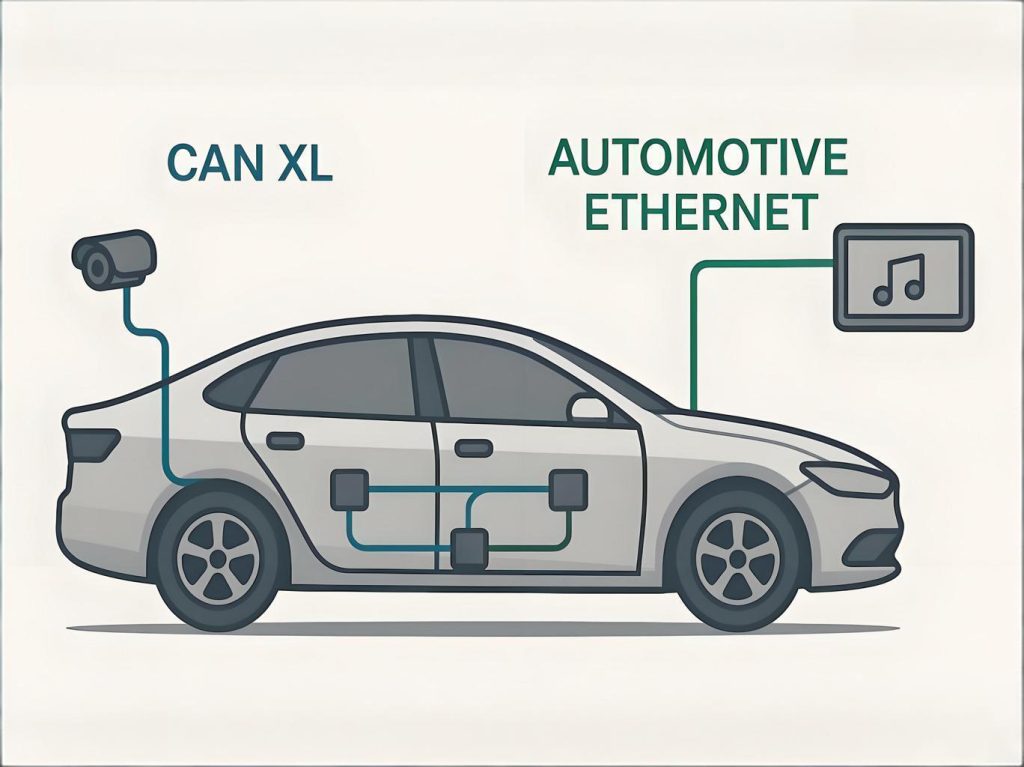
1. Introduzione: La comunicazione CAN è ovunque, ma la sfida della progettazione PCB è appena iniziata
Dai cruscotti automobilistici alle linee di produzione industriale, La tecnologia del bus CAN sta sperimentando una penetrazione profonda e una rapida iterazione senza precedenti.
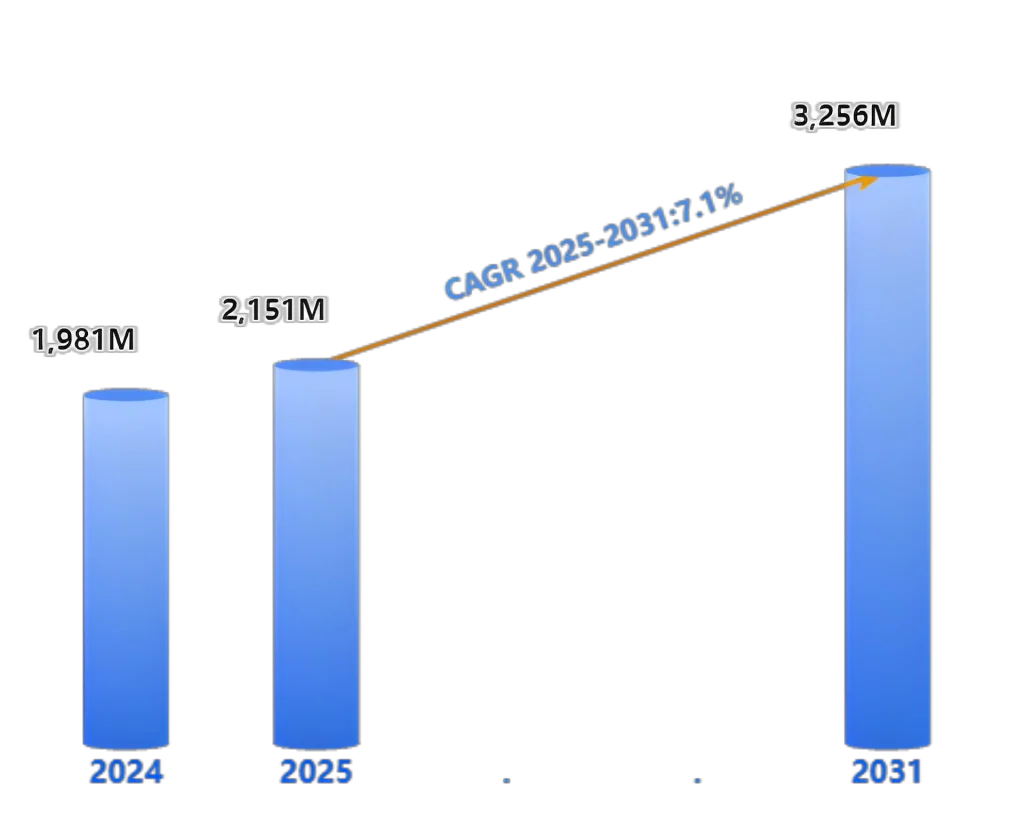
Secondo un rapporto di settore pubblicato da QYResearch, il mercato globale dei ricetrasmettitori CAN bus è stato valutato a circa USD 2.151 miliardi di 2024 e si prevede che raggiungerà l'USD 3.465 miliardi di 2032, che rappresenta un tasso di crescita annuale composto (CAGR) di circa 7.1% da 2026 A 2032. L'intera Controller Area Network (POTERE) il mercato è stato valutato a circa USD 1.981 miliardi di 2024 e si prevede che raggiunga l'USD 3.256 miliardi di 2031. Nel frattempo, il mercato dei moduli di interfaccia CAN bus è stato valutato in USD 1.33 miliardi di 2025 e si prevede che cresca a un CAGR di 7.98% per raggiungere USD 2.28 miliardi di 2032. Dietro queste cifre si nasconde il fatto che l’evoluzione della tecnologia della comunicazione sta ridefinendo i confini della progettazione del livello fisico.
I cambiamenti nel settore dell’elettronica automobilistica sono particolarmente drammatici. A partire da 2024, la quota del CAN tradizionale nei sistemi elettronici automobilistici è diminuita drasticamente 90% In 2018 a circa 60%, mentre la quota di CAN FD è balzata da meno di 5% a circa 25%. Secondo le indagini di settore, il tasso di penetrazione di CAN FD nei modelli di auto appena lanciati in 2025 supererà 60%. La velocità di trasmissione della fase dati di CAN FD può raggiungere 8 Mbit/s, che è otto volte quello del CAN tradizionale (con un limite superiore di 1 Mbit/s). Anche la tecnologia CAN XL sta avanzando rapidamente, con una lunghezza massima del campo dati di 2024 byte, fornendo una base di livello fisico più solida per le reti backbone di fascia bassa e il funzionamento sottostante dei protocolli Ethernet di fascia alta.
Maggiore è la velocità dei dati, tanto più fatale è il “dettagli” nella progettazione PCB diventa. Ogni “a livello millimetrico” un errore nella progettazione del livello fisico può essere amplificato a livello di rete fino a provocare catastrofici errori di comunicazione.
2. Resistore di terminazione: La logica fisica e la ricerca dell'eccellenza dietro i 120Ω
In una topologia CAN bus, i due resistori da 120Ω alle estremità fisiche del bus sono l'ultima e più importante linea di difesa per l'integrità del segnale.
Il valore di 120Ω non è arbitrario. Secondo l'ISO 11898-2 standard, l'impedenza caratteristica della coppia differenziale CAN_H e CAN_L è specificata come 120Ω. Questa specifica è perfettamente coerente con l'impedenza caratteristica dei cavi a doppino intrecciato schermati o non schermati ampiamente utilizzati nell'industria automobilistica.
Nella teoria delle linee di trasmissione, l'efficacia dell'adattamento del resistore di terminazione può essere misurata dal coefficiente di riflessione. La definizione matematica del coefficiente di riflessione (C) è il seguente:
Γ = (Z_L – Z_0) / (Z_L + Z_0)
DoveZ_L è l'impedenza di carico (i.e., il resistore di terminazione), EZ_0 è l'impedenza caratteristica (120OH) della linea di trasmissione (tracce differenziali). Quando all'estremità del bus non è collegata alcuna resistenza di terminazione, Z_L si avvicina all'infinito, e Γ ≈ 1, il che significa che quasi tutta l'energia del segnale viene riflessa. Quando un resistore di terminazione da 120 Ω è collegato correttamente, Z_L ≈ Z_0, allora Γ ≈ 0, i riflessi scompaiono, e la forma d'onda diventa pulita.
Nella selezione e nel layout dei componenti, questa è una battaglia persistente contro i parametri parassiti. Resistenze in chip inserite 0603 O 0402 i pacchetti sono preferiti perché hanno un'induttanza parassita inferiore rispetto a quelli 0805 pacchetto. Il resistore di terminazione e le relative vie di collegamento devono essere posizionati il più vicino possibile al connettore o ai pin del ricetrasmettitore CAN. Il percorso dal pad del resistore al via sul piano GND dovrebbe essere “corto e grosso” per ridurre al minimo l'induttanza del percorso di ritorno.
3. Stub e topologia: IL “Killer invisibile” a livello millimetrico nella progettazione PCB del bus CAN
Mentre CAN FD si muove verso 8 Mbps e velocità dati ancora più elevate, IL “troncone” si sta evolvendo da una clausola di routine nelle specifiche di progettazione a un fattore chiave che influenza il successo o il fallimento del sistema.
Nell'a “catena a margherita” topologia, una volta superato il ritardo di andata e ritorno di ciascun breve segmento di traccia che si dirama dal bus principale al ricetrasmettitore 1/4 del tempo di salita del segnale, le riflessioni iniziano ad avere un impatto significativo sulla qualità del segnale. La formula teorica per calcolare la lunghezza dello stub è la seguente:
L_stub = 0.1 × t_r × v × c
Dove v è la velocità di propagazione del segnale nel Materiale dielettrico PCB (circa 0.5 volte la velocità della luce c per materiale FR4), c è la velocità della luce (3×10⁸ m/s), E t_r è il tempo di salita del segnale.
Quando il tempo di salitat_r di CAN FD si riduce a 10 ns, la lunghezza teorica massima consentita dello stubL_stub è approssimativamente:
L_stub = 0.1 × (10×10⁻⁹ s) × 0.5 × (3×10⁸ m/s) = 0.15 m
Questo è 150 mm. Per CAN tradizionale con tempo di salita pari a 50 ns, questo valore è alto quanto 750 mm.
Tuttavia, in condizioni di lavoro effettive: deriva termica, invecchiamento dei componenti, e l'effetto cumulativo delle riflessioni di più nodi può comprimere gravemente questo margine. Perciò, l'industria generalmente consiglia di controllare entro i limiti la lunghezza dello stub sul PCB del bus CAN 100 mm (0.1 M).
Nel design pratico, IL “catena a margherita” la topologia deve essere rigorosamente rispettata, con resistori di terminazione posti alle estremità fisiche del bus. Qualsiasi tentativo di a “stella” la topologia trasformerà ogni ramo in uno stub incontrollabile, portando ad un netto deterioramento della qualità del segnale.
4. Induttanza di modo comune e terminazione divisa: Attacco e difesa in EMC
Il posizionamento dell'induttanza di modo comune è il dettaglio più delicato dell'intero progetto EMC, mettere alla prova l’abilità del designer.
L'ordine di posizionamento corretto è: Connettore → Diodo TVS → Induttanza di modo comune → Resistore di terminazione → Ricetrasmettitore CAN. L'induttanza di modo comune deve essere posizionata tra la resistenza di terminazione e il connettore, mai tra la resistenza di terminazione e il ricetrasmettitore. La presenza della resistenza di terminazione (120OH) consiste nell'assorbire energia in modalità differenziale sul bus. Se l'induttanza è posizionata dopo la resistenza di terminazione, la propria capacità parassita (tipicamente da pochi pF a oltre dieci pF) interagirà con il resistore da 120Ω, formando una risonanza non necessaria alle alte frequenze e peggiorando la qualità del segnale.
In termini di selezione dei componenti, per le applicazioni CAN a bordo del veicolo si consiglia uno starter di modo comune da 51μH-100μH, utilizzando un 0603 O 0805 pacchetto. La serie DLW43SH di Murata (con un DCR tipico di 4-6Ω) è una scelta classica e affidabile. Per applicazioni CAN FD ad alta velocità, particolare attenzione deve essere prestata alla frequenza di auto-risonanza dello strozzatore (SRF), e modelli con un SRF superiore a 100 Dovrebbe essere selezionato MHz.
La terminazione divisa è un mezzo più raffinato per ottimizzare il filtraggio di modo comune. Utilizza due resistori da 60Ω in serie per sostituire un singolo resistore di terminazione da 120Ω, e il punto medio dei due resistori è collegato a GND tramite un condensatore (valore tipico: 4.7nF fino a 47nF).
Questa rete RC forma un filtro passa-basso, e la sua frequenza di taglio può essere stimata come:
f_c ≈ 1 / (2π × R_eq × C), DoveR_eq = (R/2) = 30Ω
Quando C è 10nF, la frequenza di tagliof_c è approssimativamente 530 kHz. Ciò significa che il rumore di modo comune ad alta frequenza sul bus può essere efficacemente bypassato a terra attraverso questo condensatore, mentre il percorso del segnale differenziale è quasi inalterato.
5. Conclusione e lista di controllo della progettazione: Il passo finale dalla teoria alla produzione di massa
| Controlla l'articolo | Requisito di progettazione |
|---|---|
| Impedenza differenziale | 120Ω±10% (±7% recommended for CAN FD) |
| Resistore di terminazione | Un 120Ω a ciascuna estremità del bus fisico, 1% tolleranza, 0603 O 0402 pacchetto |
| Distorsione intra-coppia | ≤2,54 mm (≤1 mm per CAN FD) |
| Lunghezza del troncone | ≤100 mm, più è corto, meglio è |
| Topologia | Collegamento a margherita rigoroso, terminazione ad entrambe le estremità, topologia a stella vietata |
| Induttanza di modo comune | Situato tra il resistore di terminazione e il connettore, 51-100μH, SRF > 100 MHz |
| Piano di riferimento | Completare, piano GND continuo, nessuna traccia di instradamento attraverso i piani divisi |
| Spaziatura rispetto ad altri segnali | >3W o >50 mil, evitare il routing parallelo a lunga distanza |
| Protezione ESD | TVS vicino al connettore, capacità di giunzione <10 pF, controllare rigorosamente la capacità totale del nodo |
| Terminazione divisa | Opzionale (2×60Ω in serie + 4.7Protezione nF-47nF su GND), migliora il filtraggio di modo comune |
| Numero di vie | ≤3 vie sulla coppia differenziale CAN per evitare l'introduzione di induttanza parassita e discontinuità di impedenza |
| Traccia angolo | Utilizzare una fresatura ad arco o smussata a 45°, 90° angoli severamente vietati |
Tutta l'essenza della progettazione PCB del bus CAN è condensata nella rigorosa esecuzione di ogni dettaglio sopra elencato. Come bus CAN professionale Fornitore di PCBA, abbiamo aiutato migliaia di ingegneri a raggiungere il successo dallo schema alla produzione di massa.
Per trasformare il tuo progetto CAN bus da disegni di progettazione in affidabili, prodotti producibili in serie, vi preghiamo di contattarci per professionisti PCB supporto alla progettazione e servizi di produzione.
Note sulla citazione dei dati
- Tutti i dati citati provengono da fonti pubbliche, rapporti di ricerca autorevoli (Ricerca e Mercati, Ricerca GII, QYRicerca, Forum TI E2E, Nota sull'app NXP, pubblicazioni CiA, ecc.).
- Tutti i parametri elettrici e le formule sono stati convalidati in modo incrociato con le fonti tradizionali.
- Le citazioni standard includono il numero e l'anno standard.
