

この記事では、CAN バスの中核原理を統合します。 プリント基板設計 エンジニアリング志向へ, 徹底的な分析. 市場動向から始まり、主要な技術的決定点を段階的に掘り下げます。, 反射係数式など, スタブの長さの基準, コモンモードチョークの戦略的な配置. 最後は包括的な設計チェックリストで終わります. この記事のすべてのデータは信頼できる情報源からのものです, すべての結論は実際の動作条件下で検証されています. 車載グレードの ECU を設計している場合でも、長距離産業用 CAN バスをレイアウトしている場合でも, この記事はそれらを再検討するのに役立ちます “ミリレベル” 通信の成功または失敗を決定する詳細.
この記事を読んだ後, についての完全な理解が得られます:
- なぜCANバスの中核なのか プリント基板 デザインはミリ単位のトレードオフゲーム.
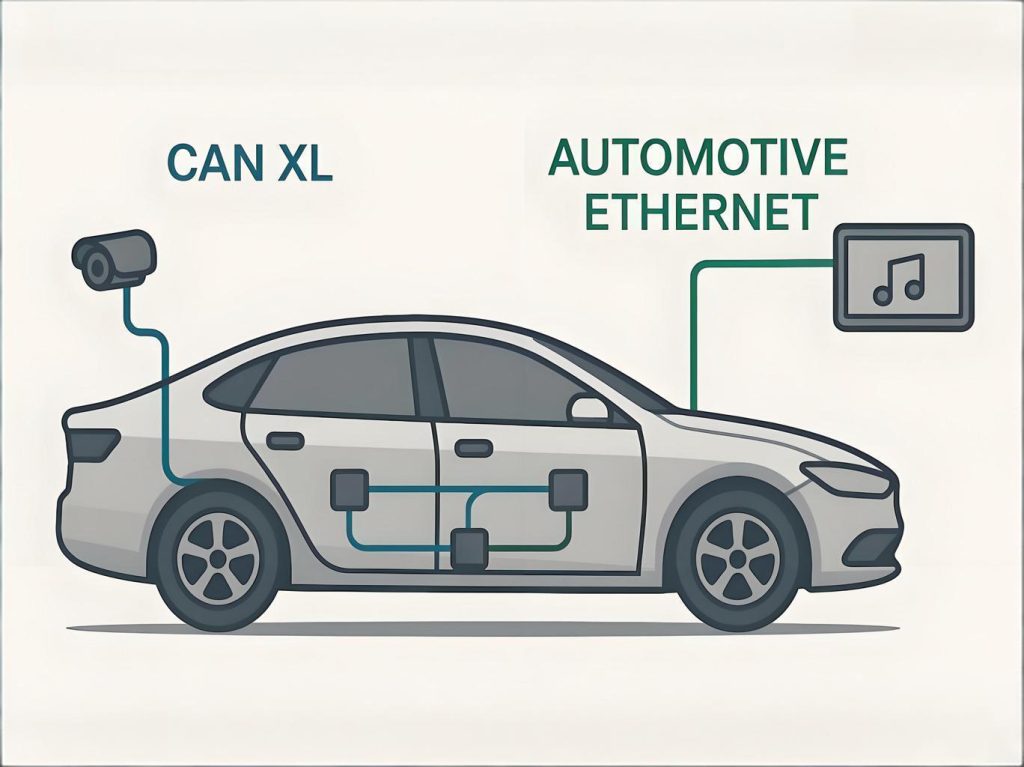
- 正確な終端抵抗の配置を通じて CAN FD および CAN XL 時代の信号の整合性を確保する方法, スタブ制御, コモンモード抑制レイアウト.
- 大量生産中に発生する可能性のある隠れたリスクを排除する方法, トップレベルの設計から始める.
1. 導入: CAN通信はどこにでもあります, しかし、PCB 設計への挑戦はまだ始まったばかりです
自動車のコックピットから産業生産ラインまで, CAN バス技術は前例のないほど深く浸透し、急速に反復されています。.
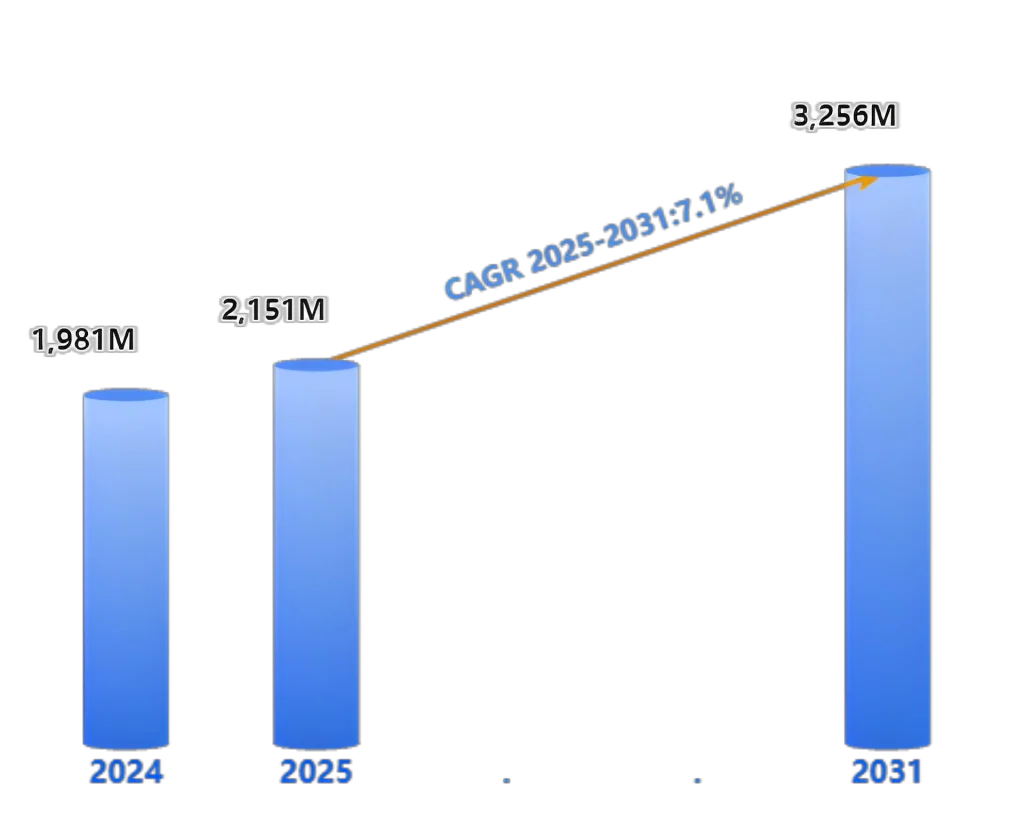
QYResearchが発表した業界レポートによると, 世界の CAN バス トランシーバ市場の価値は約 USD 2.151 10億インチ 2024 そして米ドルに達すると予測されています 3.465 10億 2032, 年間複合成長率を表す (CAGR) 約の 7.1% から 2026 に 2032. コントローラーエリアネットワーク全体 (できる) 市場価値は約米ドル 1.981 10億インチ 2024 そして米ドルに達すると予想されます 3.256 10億 2031. その間, CANバスインターフェースモジュール市場は米ドルで評価されました 1.33 10億インチ 2025 そして、CAGR で成長すると予測されています。 7.98% 米ドルに到達するには 2.28 10億 2032. これらの数字の背後には、通信テクノロジーの進化により物理層設計の境界が再定義されているという事実があります。.
自動車エレクトロニクス分野の変化は特に著しい. のように 2024, 自動車電子システムにおける従来の CAN のシェアは以前より低下しています 90% で 2018 くらいまで 60%, 一方、CAN FD のシェアはそれ以下から急上昇しました。 5% くらいまで 25%. 業界調査によると, 新発売車種におけるCAN FDの普及率 2025 を超えます 60%. CAN FDのデータフェーズ伝送速度は、 8 Mbps, これは従来のCANの8倍です (上限は 1 Mbps). CAN XLテクノロジーも急速に進歩しています, データフィールドの最大長は 2024 バイト, ローエンド バックボーン ネットワークとハイエンド イーサネット プロトコルの基盤となる動作のための、より強固な物理層基盤を提供します。.
データレートが高いほど, 致命的であればあるほど “詳細” PCB設計では. 毎 “ミリレベル” 物理層設計のエラーはネットワークレベルで増幅され、壊滅的な通信障害につながる可能性があります.
2. 終端抵抗: 120Ωの背後にある物理的論理と卓越性の追求
CAN バス トポロジの場合, バスの物理的な端にある 2 つの 120Ω 抵抗は、信号の完全性を確保するための最後の、そして最も重要な防御線です。.
120Ωの値は任意ではありません. ISOによると 11898-2 標準, CAN_H と CAN_L の差動ペアの特性インピーダンスは 120Ω と指定されています. この仕様は、自動車業界で広く使用されているシールド付きまたはシールドなしのツイストペア ケーブルの特性インピーダンスと完全に一致しています。.
伝送線路理論では, 終端抵抗のマッチングの有効性は反射係数によって測定できます。. 反射係数の数学的定義 (C) は次のとおりです:
Γ = (Z_L – Z_0) / (Z_L + Z_0)
どこZ_L は負荷インピーダンスです (つまり, 終端抵抗), そしてZ_0 は特性インピーダンスです (120おお) 伝送線路の (差動トレース). バス端に終端抵抗が接続されていない場合, Z_L 無限に近づく, そしてΓ ≈ 1, つまり、ほぼすべての信号エネルギーが反射されて戻ってきます。. 120Ωの終端抵抗が正しく接続されている場合, Z_L ≈ Z_0, その場合、Γ ≈ 0, 反射が消える, 波形がきれいになります.
コンポーネントの選択とレイアウトにおいて, これは寄生パラメータとの永続的な戦いです. チップ抵抗器 0603 または 0402 パッケージは、パッケージに比べて寄生インダクタンスが低いため、推奨されます。 0805 パッケージ. 終端抵抗とその接続ビアは、コネクタまたは CAN トランシーバ ピンのできるだけ近くに配置する必要があります。. 抵抗パッドから GND プレーン上のビアまでのパスは次のようにする必要があります。 “短くて太い” リターンパスのインダクタンスを最小限に抑えるため.
3. スタブとトポロジー: The “目に見えないキラー” CANバスPCB設計におけるミリメートルレベルの
CAN FD が進むにつれ、 8 Mbps およびさらに高いデータ レート, の “スタブ” 設計仕様の日常的な条項から、システムの成功または失敗に影響を与える重要な要素に進化しています.
で “デイジーチェーン” トポロジー, メインバスからトランシーバーまで分岐する各短いトレースセグメントの往復遅延が超えると、 1/4 信号の立ち上がり時間の, 反射が信号品質に大きな影響を与え始める. スタブ長を計算するための理論式は次のとおりです。:
L_stub = 0.1 × t_r × v × c
どこ v は信号伝播速度です。 PCB 誘電体材料 (約 0.5 光の速度の何倍か c FR4材用), c 光の速度です (3×10⁸m/s), そして t_r は信号の立ち上がり時間です.
立ち上がり時間になるとt_r CAN FD は次のように短縮されます。 10 ns, 理論上の最大許容スタブ長L_stub およそです:
L_stub = 0.1 × (10×10⁻⁹ s) × 0.5 × (3×10⁸ m/s) = 0.15 m
つまり 150 mm. 従来の CAN の場合、立ち上がり時間は 50 ns, この値は次と同じくらい高いです 750 mm.
しかし, 実際の作業条件での温度ドリフト, コンポーネントの経年劣化, 複数のノードからの反射の累積効果により、このマージンが大幅に圧縮される可能性があります. したがって, 業界では一般に、CAN バス PCB 上のスタブ長を次の範囲内に制御することを推奨しています。 100 mm (0.1 m).
実用的なデザインでは, の “デイジーチェーン” トポロジーは厳密に従う必要があります, バスの物理的な端に終端抵抗を配置する. 何らかの試み “星” トポロジはすべてのブランチを制御不能なスタブに変えます, 信号品質の急激な劣化につながる.
4. コモンモードチョークと分割終端: EMCにおける攻撃と防御
コモンモードチョークの配置は、EMC設計全体の中で最も繊細な細部です。, デザイナーのスキルが試される.
正しい配置順序は、: コネクタ → TVS ダイオード → コモンモードチョーク → 終端抵抗 → CAN トランシーバ. コモンモードチョークは終端抵抗とコネクタの間に配置する必要があります, 終端抵抗とトランシーバの間には決して接続しないでください。. 終端抵抗の存在 (120おお) バス上のディファレンシャルモードエネルギーを吸収することです. チョークが終端抵抗の後に配置されている場合, 自身の寄生容量 (通常は数 pF ~ 10 pF 以上) 120Ωの抵抗と相互作用します, 高周波で不要な共振が発生し、信号品質が悪化する.
コンポーネントの選択に関して, 車載CANアプリケーションには51μH~100μHのコモンモードチョークが推奨されます, を使用して 0603 または 0805 パッケージ. ムラタのDLW43SHシリーズ (標準 DCR が 4 ~ 6Ω の場合) 古典的で信頼できる選択です. より高速なCAN FDアプリケーション向け, チョークの自己共振周波数には特別な注意を払う必要があります (SRF), および SRF が より高いモデル 100 MHzを選択する必要があります.
スプリット終端は、コモンモードフィルタリングを最適化するためのより洗練された手段です. 2 つの 60Ω 抵抗を直列に使用して、1 つの 120Ω 終端抵抗を置き換えます。, 2 つの抵抗の中点はコンデンサを介して GND に接続されています。 (代表値: 4.7nF~47nF).
この RC ネットワークはローパス フィルターを形成します, そのカットオフ周波数は次のように推定できます。:
f_c ≈ 1 / (2π × R_eq × C), どこR_eq = (R/2) = 30Ω
Cが10nFの場合, カットオフ周波数f_c およそです 530 kHz. これは、バス上の高周波コモンモードノイズが、このコンデンサを通じて効果的にグランドにバイパスできることを意味します。, 差動信号パスはほとんど影響を受けませんが、.
5. 結論と設計チェックリスト: 理論から量産までの最終ステップ
| チェック項目 | 設計要件 |
|---|---|
| 差動インピーダンス | 120Ω±10% (CAN FDでは±7%を推奨) |
| 終端抵抗 | 各物理バス端に 1 つの 120Ω, 1% 許容範囲, 0603 または 0402 パッケージ |
| ペア内スキュー | ≤2.54mm (CAN FDの場合は1mm以下) |
| スタブの長さ | ≤100mm, 短いほど良い |
| トポロジー | 厳密なデイジーチェーン, 両端の終端, スター型トポロジは禁止されています |
| コモンモードチョーク | 終端抵抗とコネクタの間に配置, 51-100μH, SRF > 100 MHz |
| 基準面 | 完了, 連続した GND プレーン, スプリットプレーンをまたがるトレース配線なし |
| 他の信号との間隔 | >3または >50 ミル, 長距離の並行配線を避ける |
| ESD保護 | TVS コネクタ付近, 接合容量 <10 pF, 総ノード容量を厳密に制御 |
| 分割終端 | オプション (2×60Ω直列 + 4.7nF-47nF キャップを GND に接続), コモンモードフィルタリングを強化します |
| ビアの数 | 寄生インダクタンスとインピーダンスの不連続性の導入を回避するため、CAN 差動ペア上の 3 個以下のビア |
| トレースコーナー | 45° ベベルまたは円弧ルーティングを使用する, 90°コーナーは厳禁 |
CAN バス PCB 設計のすべての本質は、上記のすべての詳細を厳密に実行することに凝縮されています。. CANバスのプロフェッショナルとして PCBAサプライヤー, 私たちは、回路図から量産まで何千人ものエンジニアの成功を支援してきました。.
CAN バス プロジェクトを設計図面から信頼できるものに変換するには, 量産可能な製品, 専門家にお問い合わせください プリント基板 設計サポートおよび製造サービス.
データ引用メモ
- 引用されたすべてのデータは公開されているものからのものです, 権威ある研究報告書 (研究と市場, GIIリサーチ, QYリサーチ, TI E2E フォーラム, NXP アプリケーションノート, CiA出版物, 等).
- すべての電気パラメータと計算式は主流の情報源と相互検証されています.
- 標準引用には標準番号と年が含まれます.
