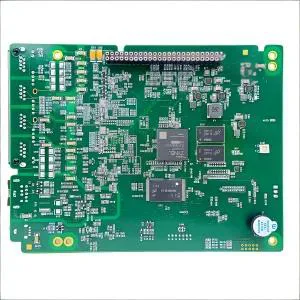
Millimeterwellenradar ist eine der wichtigsten Erfassungsmethoden für Automobil- und Industrieanwendungen, da es Objekte mit einer Entfernung von wenigen Zentimetern bis zu mehreren hundert Metern mit hoher Präzision erkennen kann, Winkel- und Geschwindigkeitsgenauigkeit auch unter rauen Umgebungsbedingungen.
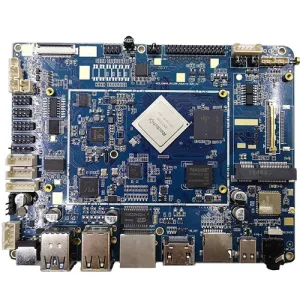
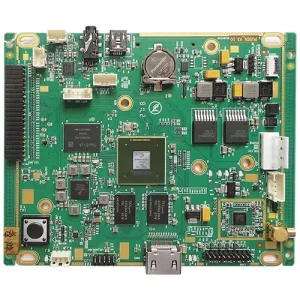
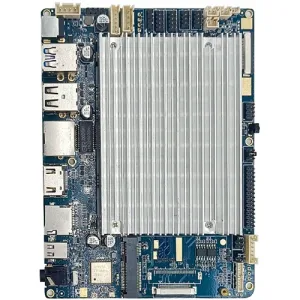
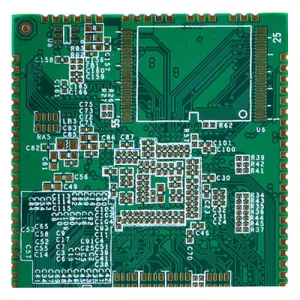
Typische Millimeterwellenradar-PCBAs umfassen einen Radarchipsatz und andere elektronische Komponenten, wie zum Beispiel eine Energieverwaltungsschaltung, Auf Leiterplatten montierte Flash-Speicher- und Peripherieschnittstellengeräte. Auch die Sende- und Empfangsantennen werden meist auf Leiterplatten realisiert, sondern um eine hohe Antennenleistung zu erreichen, Hochfrequenz-PCB-Materialien, wie Rogers RO3003 und Isola 370hr, müssen genutzt werden.
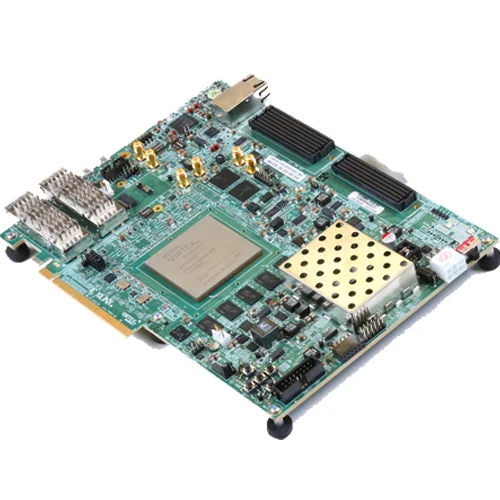
Platine für Millimeterwellenradar
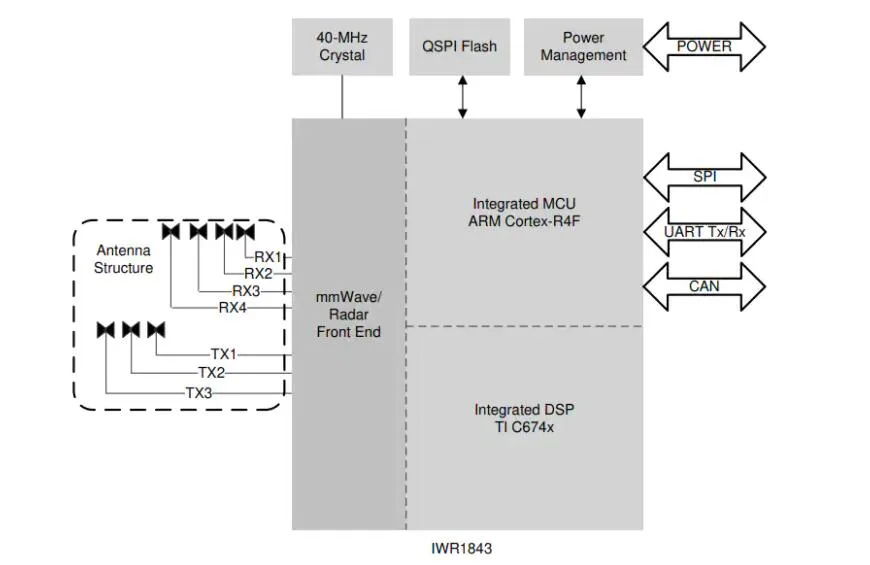
Zu den Kernkomponenten des Millimeterwellenradars gehört eine Transceiverantenne (TX&RX), Hochfrequenzeinheit (Rf), Analog-Digital-Wandler (ADC), digitaler Signalprozessor (DSP), Mikrocontroller (MCU), usw. Rf, ADC, DSP, MCU, usw. werden über den CMOS-Prozess direkt in ein SOC integriert.
Millimeterwellenradar nutzt hauptsächlich vier Frequenzbänder von 24 GHz, 60GHz, 77GHz und 79 GHz. 24GHz gehört genau zur Zentimeterwelle. Aufgrund der begrenzten Messentfernung (ca. 60m) und allgemeine Entschließung, Es wird oft als Winkelradar konzipiert, um Hindernisse im Nahbereich in einem weiten Sichtwinkelbereich zu erkennen. Denn 60 GHz ist besonders von der atmosphärischen Dämpfung betroffen, Es wird häufig als Radar zur Erkennung von Vitalfunktionen konzipiert, um die Vitalfunktionen und die Körperhaltung des Personals im Fahrzeug zu erkennen. 77GHz und 79 GHz werden aufgrund ihrer großen Messentfernung häufig als Primärradar konzipiert (ca. 200m), Dies sind leistungsstarke Werkzeuge für die Fernwahrnehmung nach vorne. Diese beiden Bänder sind auch die Mainstream-Bänder im zukünftigen fahrzeugmontierten Millimeterwellenradarbereich.
Induktoren, Kondensatoren, Dioden, Power-Chips, usw. sind dicht auf dem Netzteil-Motherboard aufgebaut, die hauptsächlich für die Energieverwaltung des Systems verantwortlich ist. Jedes Unternehmen integriert in der Regel einen Sicherheitscontroller, um Fahrzeugkommunikation und sicherheitsrelevante Funktionen bereitzustellen.
Man kann sagen, dass die Radar-Hauptplatine der Kern des gesamten Millimeterwellenradars ist, inklusive der Antenne, Rf, DSP- und Steuerplatine.
Wenn die Länge der Antenne beträgt 1/4 der elektromagnetischen Wellenlänge, Die Sende- und Empfangsumwandlungseffizienz der Antenne ist am höchsten. Die Wellenlänge der Millimeterwelle beträgt nur wenige Millimeter, so kann die Antenne sehr klein gebaut werden. Durch die Verwendung mehrerer Antennen zur Bildung einer Array-Antenne, Es kann auch ein schmaler Strahl erreicht werden, und schmaler Strahl bedeutet höhere Azimutauflösung.
Derzeit, Das gängige Schema der Millimeterwellen-Radarantenne ist das Mikrostreifen-Array. Das gebräuchlichste Design besteht darin, die Mikrostreifen-Patchantenne auf der Hochfrequenzplatine und die Hochfrequenzplatine auf der Radarplatine zu integrieren. Dieses Schema reduziert die Kosten und das Volumen des Millimeterwellenradars erheblich.
Millimeterwellenradar RF PCBA
RF ist für die Signalmodulation verantwortlich, Übertragung, Empfang und Echosignaldemodulation. Es ist der Kern-HF-Teil des Millimeterwellenradars. Derzeit, Die gängige Lösung besteht darin, die oben genannten Inhalte über MMIC zu integrieren (Monolithischer integrierter Mikrowellenschaltkreis) Technologie. MMIC ist eine Technologie zur Herstellung passiver und aktiver Komponenten auf Halbleitersubstraten durch Halbleitertechnologie.
Im Bereich Millimeterwellenradar, Integrierte MMIC-Funktionsschaltungen auf Basis der Silizium-Germanium-Technologie umfassen hauptsächlich rauscharme Verstärker, Leistungsverstärker, Mischer, Detektor, Modulator, spannungsgesteuerter Oszillator, Phasenschieber, Schalter und andere Komponenten. Der Sender, Receiver und DSP sind allesamt unabhängige Einheiten, Dies macht den Entwurfsprozess von Millimeterwellenradaren komplex und das Gesamtvolumen relativ groß.
Mit der Entwicklung der COMS-Technologie, MMIC wird einerseits kleiner, und andererseits, Es bietet die technologische Machbarkeit für die Integration mit DSP und MCU. Am Ende von 2016, TI brachte einen hochintegrierten 77-GHz-Millimeterwellen-Radarchip AWR1642 auf Basis der CMOS-Technologie auf den Markt, Integration von Front-End-MMIC, DSP und MCU auf einem einzigen SOC. Gleichzeitig werden die Kosten für Millimeterwellenradar erheblich gesenkt, Es reduziert auch die Schwierigkeit der Entwicklung erheblich.
DSP der Millimeterwellenradar-PCBA
Durch die Einbettung verschiedener Signalverarbeitungsalgorithmen, DSP extrahiert vom Frontend gesammelte ZF-Signale, um bestimmte Arten von Zielinformationen zu erhalten. DSP ist der Kern der Stabilität und Zuverlässigkeit von Millimeterwellenradaren.
Steuerkreis der Millimeterwellenradar-PCBA
Die Steuerschaltung des Millimeterwellenradars führt eine Datenfusion entsprechend den vom DSP ausgegebenen Zielinformationen und den dynamischen Informationen der Fahrzeugkarosserie durch, und führt schließlich die Entscheidungsverarbeitung durch den Hauptprozessor durch.
Entsprechend den unterschiedlichen Arten der Abstrahlung elektromagnetischer Wellen, Millimeterwellenradare werden hauptsächlich in zwei Typen unterteilt: Pulswellen-Betriebssystem und Dauerstrich-Betriebssystem.
Unter Pulswellentechnologie versteht man, dass Millimeterwellenradar in kurzer Zeit kurze Impulse mit Spitzenleistung aussendet, realisiert Objektgeschwindigkeits- und Entfernungsmessungen basierend auf der Dopplerfrequenz und dem TOF-Prinzip, und realisiert eine Winkelmessung basierend auf der Phasendifferenz der von demselben Ziel reflektierten Pulswelle, die von einer parallelen Empfangsantenne empfangen wird. Wegen seiner hohen Leistung, Es kann sich bewegende Ziele mit kleiner Amplitude in großer Entfernung vor dem Hintergrund großer Störechos erkennen. Es bringt aber auch den Nachteil hoher Kosten mit sich, hohe Lautstärke und hoher Stromverbrauch. Derzeit, Diese Methode wird im Bereich des in Fahrzeugen montierten Millimeterwellenradars selten angewendet.
Die Dauerstrichtechnik kann auch in FSK unterteilt werden (Frequenzumtastung, mit dem die Entfernung und Geschwindigkeit eines einzelnen Ziels gemessen werden kann), CW (Dauerwelle mit konstanter Frequenz, welches nur zur Geschwindigkeitsmessung, nicht aber zur Distanzmessung genutzt werden kann) und FMCW (frequenzmodulierte Dauerwelle). Darunter, FMCW hat sich aufgrund seiner Vorteile der gleichzeitigen Erkennung mehrerer Ziele zu einer gängigen Technologie in der Dauerstrichtechnologie entwickelt, hohe Auflösung und niedrige Kosten.
Nach dem Empfang der gesendeten elektromagnetischen Welle von der Millimeterwellenradar-Empfangsantenne, Das Echosignal und das Sendesignal werden zum Mischen an den Mischer gesendet. Wenn das übertragene Signal auf das gemessene Ziel trifft und zurückkehrt, die Frequenz des Echosignals hat sich im Vergleich zum Sendesignal geändert. Der Zweck des Mischers besteht darin, die Frequenzdifferenz zwischen dem gesendeten Signal und dem Echosignal zu berechnen, welches als ZF-Signal bezeichnet wird. Das ZF-Signal enthält das Entfernungsgeheimnis des gemessenen Ziels, und die Entfernungsinformationen des gemessenen Ziels können nach anschließender Verarbeitung wie Filterung erhalten werden, Verstärkung, Analog-Digital-Wandlung und Frequenzmessung.
Zur Geschwindigkeitsmessung, Die Phase des vom Millimeterwellenradar empfangenen Echosignals ist aufgrund der unterschiedlichen Entfernung des gemessenen Ziels unterschiedlich. Alle einzelnen Chirp-Signale in einem Frame werden in gleichen Abständen abgetastet, und die Daten an den Abtastpunkten werden Fourier-transformiert, Anschließend wird die Geschwindigkeit des gemessenen Ziels mithilfe der Phasendifferenz gemessen.
Zur Winkelmessung, Mehrere Empfangsantennen werden verwendet, um dasselbe Echosignal zu empfangen und die Phasendifferenz zwischen Echosignalen zu berechnen, um eine Winkelmessung zu erreichen.
VON IWR1843
3D-Millimeterwellenradar
Millimeterwellenradar kann nur Entfernungen ausgeben, Geschwindigkeits- und Winkelinformationen, das auch 3D-Millimeterwellenradar genannt wird. Und dieser Abstand D und dieser Winkel θ sind die Daten des mit Radar ausgestatteten Fahrzeugs im ebenen Polarkoordinatensystem. Durch Konvertierung des Polarkoordinatensystems in das kartesische Koordinatensystem, Wir können den Abstand vom Zielfahrzeug zum eigenen Fahrzeug in x- und y-Richtung ermitteln. Zu diesem Zeitpunkt, Finden Sie, dass der Abstand in Z-Richtung der Bemaßung fehlt?. Dies ist auch einer der kritisierten Mängel des 3D-Millimeterwellenradars.
Jedoch, Dieser Nachteil ist für statische Objekte fatal. Die Schachtabdeckungen, Geschwindigkeitsbegrenzungen, Verschiedene Schilder hingen in der Luft, erhöhte Strukturen, stehende Fahrzeuge, usw. B. in der Mitte der Fahrbahn, kann mit dem 3D-Millimeterwellenradar aufgrund fehlender Höheninformationen nicht festgestellt werden, ob diese Hindernisse den Verkehr beeinträchtigen. Für statische Objekte, Hersteller sind einfach und grob, entweder das Vertrauen direkt ignorieren oder stark reduzieren. Dies ist auch einer der Gründe für die früheren Unfälle von Tesla. Die Kamera konnte den umgestürzten weißen Güterwagen nicht identifizieren, und das Millimeterwellenradar tat es. Jedoch, das Vertrauen in die Entscheidungsfindung war zu gering, Dies führt dazu, dass das Fahrzeug die automatische Notautomatikfunktion nicht auslöst.
4D-Millimeterwellenradar
Das bemerkenswerteste Merkmal des 4D-Millimeterwellenradars ist, dass es den Nickwinkel genau erfassen kann, um die wahren Höhendaten des gemessenen Ziels zu erhalten, das heißt, der Abstand des Zielobjekts in z-Achsenrichtung im kartesischen Koordinatensystem. Mit dieser Funktion, Das 4D-Millimeterwellenradar kann stationäre Objekte identifizieren, und das kürzeste Stück Holz wurde hinzugefügt. Zusätzlich, Auch die Auflösung des 4D-Millimeterwellenradars wurde deutlich verbessert. Seine horizontale und vertikale Auflösung beträgt 1 ° und 2 ° bzw, und seine horizontale Auflösung beträgt 5-10 um ein Vielfaches höher als bei gewöhnlichem 3D-Millimeterwellenradar.