
Aperçu de base
Qu'est-ce qu'un conseil de développement?
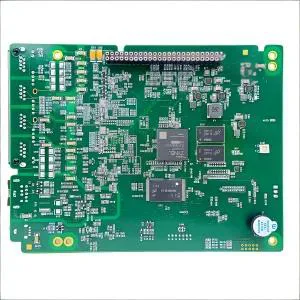
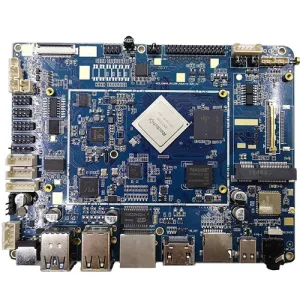
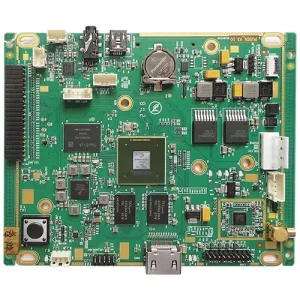
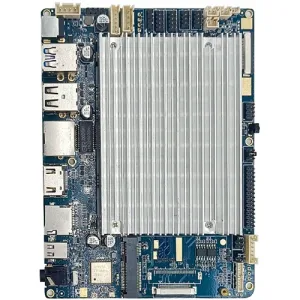
La carte de développement est une carte de circuit imprimé utilisée pour le développement de systèmes embarqués, comprenant une série de composants matériels tels qu'une unité centrale de traitement, mémoire, périphérique d'entrée, périphérique de sortie, chemin/bus de données, et interface de ressources externes.
Plateformes de développement de systèmes embarqués
Dans le processus général de développement de systèmes embarqués, le matériel est généralement divisé en deux plates-formes: la plateforme de développement (hôte) et la plateforme cible (cible), c'est, le conseil de développement. La plate-forme de développement fait référence à l'utilisation d'un ordinateur pour se connecter à la plate-forme cible via une interface de transmission, comme un port série (RS-232), USB, port parallèle, ou réseau (Ethernet).
Objectifs et types de cartes de développement
Les cartes de développement sont généralement personnalisées par les développeurs de systèmes embarqués en fonction des besoins de développement et peuvent également être recherchées et conçues par les utilisateurs eux-mêmes.. Ils sont utilisés par les débutants pour comprendre et apprendre le matériel et les logiciels du système.. Certaines cartes de développement fournissent également l'environnement de développement intégré de base, code source du logiciel, et diagramme schématique du matériel. Les types courants incluent 51, BRAS, FPGA, et cartes de développement DSP.

Assemblage SMT de la carte de développement de périphériques
Conditions de sélection
Pour le développement de systèmes embarqués, la première étape consiste à sélectionner le type de CPU, FPGA, et DSP qui répondent aux besoins de développement. Alors, choisissez la gamme de cartes de développement prenant en charge la puce sélectionnée. Les préférences doivent être accordées à la capacité et au niveau de l'environnement de développement et au support technique fourni par le conseil de développement.. Enfin, considérez que la carte de développement doit intégrer non seulement le CPU, FPGA, DSP, etc., mais aussi une interface d'entrée et de sortie relativement complète, comme le clavier et l'écran LCD, interface de téléchargement du programme, mémoire (BÉLIER), FlashROM, module d'alimentation, etc.. Épingles spéciales, comme l'interface JTAG, USB, et ports série, doit être disponible pour être utilisé par des modules de débogage externes afin de faciliter le débogage au stade initial du développement.
Développement Migration
Développement initial du système et configuration de l'environnement
Après avoir sélectionné le matériel et les spécifications, la prochaine étape consiste à entrer dans le développement initial du système et à établir un environnement ouvert. Si le système d'exploitation intégré utilisé dans le projet est acheté auprès d'autres fabricants, ils fournissent principalement un environnement de développement intégré (EDI) et un émulateur pour accélérer le processus de développement. Une fois que le système d'exploitation fourni par le fabricant du système est obtenu et que suffisamment d'informations pertinentes sont confirmées, des actions d'intégration peuvent être effectuées pour la plateforme cible.
Utilisation des outils de développement et compilation
Après avoir sélectionné le système d'exploitation, les outils de développement utilisés sur la plateforme de développement sont généralement précisés, tels que les compilateurs et les éditeurs de liens. Les paramètres de compilation qui doivent être définis lors du développement varient en fonction de chaque environnement. Cette partie doit compiler un fichier image exécutable selon les spécifications et instructions du matériel, puis gravez-le sur la plate-forme cible via l'outil de gravure.
Classification du conseil de développement
Micro-ordinateur à puce unique
51 Série MCU
Il existe de nombreux types de 51 micro-ordinateurs monopuce en série. 8031/8051/8751 sont les premiers produits d'Intel, tandis que AT89C51 et AT89S52 d'ATMEL sont plus pratiques. ATMEL 51 la série comprend également AT89C2051, AT89C1051, et autres variétés. Ces puces sont des versions simplifiées formées après que certaines fonctions aient été simplifiées sur la base d'AT89C51.. Les puces actuellement disponibles sur le marché incluent celles d'ATMEL 51 et 52 puces, Série GMS97 de HYUNDAI, 78e52 de WINBOND, 78e58, et 77e58.
MCU série PIC
Présentation des microcontrôleurs PIC
Dans le monde entier, Les microcontrôleurs PIC peuvent être largement utilisés dans divers domaines depuis les périphériques informatiques, contrôle des appareils électroménagers, télécommunications, instruments intelligents, de l'électronique automobile à l'électronique financière.
Classification des séries PIC
- Série de base: Convient aux appareils électroménagers sensibles aux coûts (par ex., PIC16C5X).
- Série intermédiaire: Hautes performances avec des fonctionnalités telles que le convertisseur A/D interne, E2PROM, sortie du comparateur, Sortie PWM, I2C, et interfaces SPI (par ex., PIC12C6XX).
- Série avancée: Fonctions de contrôle d'E/S riches, extensible avec EPROM et RAM (par ex., PIC17CXX).
MCU série AVR
Introduction aux microcontrôleurs AVR
Le micro-ordinateur monopuce AVR est un RISC amélioré (CPU à jeu d'instructions réduit) avec Flash intégré développé par ATMEL en 1997. Il s'agit d'un micro-ordinateur monopuce 8 bits haute vitesse avec un jeu d'instructions réduit.
Applications des microcontrôleurs AVR
Les microcontrôleurs AVR peuvent être utilisés dans les périphériques informatiques, contrôle industriel en temps réel, instrumentation, équipement de communication, et appareils électroménagers.
Carte de développement ARM
Présentation de la carte de développement ARM
La carte de développement ARM est une version de développement intégrée de la puce principale ARM, y compris ARM7, BRAS9, BRAS11, Cortex-M, Cortex-A, et Cortex-R. La documentation est unifiée et facilite le développement.
Fabricants et produits
Puces d'ATMEL, NXP, ST, et Freescale ont lancé des puces basées sur des cœurs ARM et les cartes de développement correspondantes.
CPLD/FPGA
CPLD (Dispositif logique programmable complexe)
Le CPLD est un projet à grande échelle, circuit intégré numérique complexe développé à partir de dispositifs PAL et GAL. Les utilisateurs peuvent construire des fonctions logiques en fonction de leurs besoins.
Puces CPLD courantes
- Altera EPM7128S (PLCC84)
- Treillis LC4128V (TQFP100)
- Xilinx XC95108 (PLCC84)
FPGA (Réseau de portes programmables sur site)
FPGA est un circuit semi-personnalisé basé sur des appareils programmables comme PAL, FILLE, et CPLD. Il résout les défauts des circuits personnalisés et des portes limitées dans les appareils programmables originaux.
Variétés courantes de FPGA
- Série XC de XILINX
- Série TPC de la société TI
- Série FIEX de la société ALTERA
DSP (Processeur de signal numérique)
Présentation du DSP
Le DSP est un microprocesseur qui traite une grande quantité d'informations avec des signaux numériques. Il convertit les signaux analogiques en signaux numériques, modifie, supprime, et les renforce, puis les interprète à nouveau en données analogiques ou dans d'autres formats.
Caractéristiques du DSP
- Programmable
- Vitesse d'exécution en temps réel de dizaines de millions de programmes d'instructions complexes par seconde
Puces DSP grand public
- DE 2000 série, DE 5000 série, série TI6000
- Série ADI DSP de la société ADI
BRAS
Présentation d'ARM
BRAS (Machines RISC avancées) est une classe de haute performance, bon marché, et processeurs RISC basse consommation conçus par ARM, une entreprise bien connue dans l'industrie des microprocesseurs.
Applications du BRAS
Applicable au contrôle embarqué, multimédia grand public/éducatif, DSP, et applications mobiles.
Catégories ARM grand public
- ARM7TDMI: Game Boy Avance, Nintendo-DS, iPod
- ARM9TDMI: Tatou, GP32, GP2X (premier noyau), Tapwave Zodiaque (Motorola. MX1); GP2X (deuxième noyau)
- ARM9E: Nintendo-DS, Nokia N-Gage, Conexant 802.11 puces; ST Micro STR91xF
- BRAS11: NokiaN93, Zune, NokiaN800, NOKIA E72
- Cortex: Texas InstrumentsOMAP3, Broadcom, Famille de microcontrôleurs Luminary Micro
MIPS
Présentation de MIPS
MIPS (Microprocesseur sans platines raccordées) est un processeur RISC populaire dans le monde entier. Il utilise des méthodes logicielles pour éviter les problèmes liés aux données dans le pipeline.
Histoire et développement de MIPS
Développé par l'Université de Stanford au début des années 1980, Les produits MIPS sont utilisés chez Sony, Consoles de jeux Nintendo, Routeurs Cisco, et supercalculateurs SGI.
Cœurs de processeur MIPS
- MIPS324Kc: Haute performance, Noyau MIPS RISC basse tension 32 bits pour système sur puce.
- MIPS64 5Kc: Cœur de processeur 64 bits hautes performances.
- MIPS32 4KcTM: Spécialement conçu pour les systèmes sur puce utilisant la technologie MIPS.
- MIPS 64 20Kc: Forte capacité en virgule flottante, adapté aux postes de travail graphiques.
- MIPS R12000: Appliqué sur le serveur de SGI, avec une fréquence principale allant jusqu'à 400 MHz.
Applications du MIPS
Adopté par la plupart des fabricants de puces, à l'exception d'Intel, en raison de frais d'autorisation inférieurs. Focus sur les systèmes embarqués, développer des performances élevées, cœurs de processeur basse consommation.
Microprocesseurs MIPS série K
Les microprocesseurs de la série MIPS K sont actuellement l'un des processeurs les plus utilisés après ARM (MIPS était auparavant le processeur le plus utilisé au monde 1999), et ses domaines d'application couvrent les consoles de jeux, routeurs, imprimantes laser, ordinateurs de poche, etc.. Outre une très faible proportion d'applications sur téléphones mobiles, MIPS a obtenu d'assez bons résultats dans la consommation numérique générale, Voix sur Internet, divertissement personnel, communication, et les marchés des applications métiers. Et les appareils audiovisuels domestiques devraient être les plus largement utilisés. (y compris les décodeurs), Produits Netcom, et électronique automobile.
PowerPC
Aperçu
PowerPC est une unité centrale de traitement (Processeur) avec un jeu d'instructions réduit (RISQUE) architecture. Sa conception de base provient du POWER d'IBM (Performances optimisées avec RISC amélioré) architecture. Dans les années 1990, Ibm, Pomme, et Motorola ont développé avec succès des puces PowerPC et fabriqué des ordinateurs multiprocesseurs basés sur PowerPC. L'architecture PowerPC se caractérise par une bonne évolutivité, commodité, et flexibilité.
Implémentations et performances intégrées
Les processeurs PowerPC sont disponibles dans une large gamme d'implémentations, des processeurs de serveur haut de gamme comme le Power4 au marché des processeurs embarqués (Nintendo Gamecube utilise PowerPC). Le processeur PowerPC a de très bonnes performances embarquées en raison de ses excellentes performances, faible consommation d'énergie, et faible dissipation thermique. Outre les E/S intégrées comme les contrôleurs série et Ethernet, ce processeur embarqué diffère assez sensiblement d'un “ordinateur de bureau” Processeur. Par exemple, la série 4xx de processeurs PowerPC manquait d'arithmétique à virgule flottante et utilisait également un TLB contrôlé par logiciel pour la gestion de la mémoire plutôt que des tables de pages inversées comme dans les puces de bureau.
Pilote matériel
Aperçu
La plupart des matériels embarqués nécessitent un certain type de logiciel pour l'initialisation et la gestion.. Le logiciel qui interagit directement avec un élément matériel et le contrôle est appelé pilote de périphérique.. Tous les systèmes embarqués qui nécessitent un logiciel nécessitent un logiciel de pilote de périphérique au niveau de leur couche logicielle système.. Les pilotes de périphérique sont des bibliothèques logicielles qui initialisent le matériel. Ils gèrent l'accès des logiciels de haut niveau au matériel. C'est le lien entre le matériel et les systèmes d'exploitation, intergiciel, et couches d'application.
Types de pilotes de périphériques
Les pilotes de périphériques sont généralement divisés en pilotes de périphériques spécifiques à l'architecture et en pilotes de périphériques génériques.. Les pilotes de périphériques spécifiques à l'architecture gèrent le matériel intégré au processeur principal (architecture). Les pilotes spécifiques à l'architecture sont responsables de l'initialisation des composants au sein du processeur hôte. Des exemples de tels pilotes incluent les pilotes pour la mémoire sur puce, gestionnaires de mémoire intégrés (MMU), et matériel à virgule flottante. Les pilotes de périphériques génériques gèrent le matériel de la carte ainsi que le matériel non intégré au processeur principal.. Dans un pilote de périphérique générique, une partie du code source spécifique à l'architecture est généralement incluse, parce que le processeur principal est l'unité centrale de contrôle, et l'accès à n'importe quel composant de la carte passe généralement par le processeur principal. Cependant, un pilote générique peut également gérer le matériel au niveau de la carte qui n'est pas dédié à un processeur particulier, ce qui signifie qu'un pilote générique peut être configuré pour être utilisé sur de nombreuses architectures, tant que l'architecture contient le matériel auquel le driver correspond. Le pilote générique contient du code qui initialise et gère l'accès aux composants majeurs restants de la carte., y compris les bus au niveau du conseil (I2C, PCI, PCMCIA, etc.), mémoire hors puce (contrôleur, niveau 2+ cache, éclair, etc.), et E/S hors puce (Ethernet, RS-232, afficher, souris, etc.).
Composant
Microprocesseur intégré
Le cœur de la couche matérielle du système embarqué est le microprocesseur embarqué. La plus grande différence entre le microprocesseur intégré et le processeur à usage général réside dans le fait que la plupart des microprocesseurs intégrés fonctionnent dans un système spécialement conçu pour un groupe d'utilisateurs spécifique.. Les tâches terminées sont intégrées à l'intérieur de la puce, ce qui est propice à la miniaturisation de la conception du système embarqué et présente également une efficacité et une fiabilité élevées.
L'architecture du microprocesseur embarqué peut adopter l'architecture de Von Neumann ou l'architecture de Harvard; le système d'instruction peut choisir un ordinateur à jeu d'instructions réduit (RISQUE) et système d'instruction complexe CISC (Ordinateur à jeu d’instructions complexes, ICIC). L'ordinateur RISC inclut uniquement les instructions les plus utiles dans le canal pour garantir que le canal de données exécute chaque instruction rapidement., améliorant ainsi l'efficacité d'exécution et facilitant la conception de la structure matérielle du processeur.
Les microprocesseurs embarqués ont différents systèmes, même dans le même système, ils peuvent avoir des fréquences d'horloge et des largeurs de bus de données différentes, ou intégrer différents périphériques et interfaces. Selon des statistiques incomplètes, il y en a plus que 1,000 microprocesseurs embarqués dans le monde à l'heure actuelle, et il y en a plus de 30 série d'architectures, parmi lesquels les systèmes principaux sont ARM, UGPCB, PowerPC, X86, et SH. Mais différent du marché mondial des PC, il n'existe pas de microprocesseur intégré capable de dominer le marché. En termes de produits 32 bits, il y en a plus que 100 microprocesseurs embarqués. Le choix du microprocesseur embarqué est déterminé en fonction de l'application spécifique.
Mémoire
Les systèmes embarqués nécessitent de la mémoire pour stocker et exécuter le code. La mémoire des systèmes embarqués comprend du Cache, mémoire principale, et mémoire auxiliaire.
Mémoire cache
Aperçu
Le cache est une matrice de mémoire de petite capacité et à grande vitesse. Il est situé entre la mémoire principale et le cœur du microprocesseur embarqué, et stocke les codes de programme et les données que le microprocesseur utilise le plus récemment.
Fonction
Lorsqu'une opération de lecture de données est requise, le microprocesseur lit autant que possible les données du cache au lieu de les lire dans la mémoire principale, ce qui améliore considérablement les performances du système et améliore la connexion entre le microprocesseur et le taux de transfert de données de la mémoire principale.
But
L'objectif principal de Cache est de réduire le goulot d'étranglement d'accès à la mémoire causé par la mémoire. (comme la mémoire principale et la mémoire auxiliaire) au cœur du microprocesseur, afin que la vitesse de traitement soit plus rapide et que les performances en temps réel soient plus fortes. Dans le système embarqué, Le cache est entièrement intégré dans le microprocesseur embarqué, qui peut être divisé en cache de données, Cache d'instructions ou Cache mixte, et la taille du cache dépend des différents processeurs. En général, les microprocesseurs embarqués de milieu à haut de gamme intégreront Cache.
Mémoire principale
Aperçu
La mémoire principale est un registre auquel le microprocesseur embarqué peut accéder directement, et est utilisé pour stocker les programmes et les données du système et des utilisateurs.
Emplacement et capacité
Il peut être situé à l'intérieur ou à l'extérieur du microprocesseur, et sa capacité est de 256 Ko ~ 1 Go, en fonction de l'application spécifique. En général, la mémoire sur puce a une petite capacité et une vitesse rapide, et la mémoire hors puce a une grande capacité.
Espèces
Les mémoires couramment utilisées comme mémoire principale comprennent: ROM NI Flash, EPROM, et PROM. Type de RAM SRAM, DRAM et SDRAM, etc.. Parmi eux, NOR Flash a été largement utilisé dans le domaine embarqué en raison de ses avantages en termes de temps de réécriture élevés., vitesse de stockage rapide, grande capacité de stockage, et petit prix.
Mémoire auxiliaire
Aperçu
La mémoire auxiliaire est utilisée pour stocker des codes de programme ou des informations avec une grande quantité de données. Il a une grande capacité, mais sa vitesse de lecture est bien inférieure à celle de la mémoire principale, et il est utilisé pour stocker les informations utilisateur pendant une longue période.
Espèces
Le stockage externe couramment utilisé dans les systèmes embarqués est: disque dur, Flash NAND, Carte CF, Carte MMC et SD, etc..
Interface commune
Aperçu
L'interaction entre le système embarqué et le monde extérieur nécessite une certaine forme d'interface de périphérique à usage général., comme A/D, D/A, E/S, etc.. Les périphériques réalisent l'entrée/sortie du microprocesseur en se connectant à d'autres dispositifs ou capteurs hors puce. Fonction.
Types d'interfaces
Chaque périphérique n'a généralement qu'une seule fonction, qui peut être sur puce ou hors puce. Il existe de nombreux types de périphériques, allant d'un simple dispositif de communication série à un système très complexe 802.11 appareil sans fil.
Interfaces d'équipement communes
À l'heure actuelle, les interfaces d'équipement générales couramment utilisées dans les systèmes embarqués incluent A/D (interface de conversion analogique/numérique), D/A (interface de conversion numérique/analogique), et les interfaces E/S incluent l'interface RS-232 (interface de communication série), Ethernet (Interface Ethernet), USB (Interface de bus série universelle), Interface audio, Interface de sortie vidéo VGA, I2C (Bus de terrain), IPS (Interface périphérique en série) et IrDA (Interface infrarouge), etc..
Statut et tendances des systèmes embarqués
Aperçu
L’ère de l’information et l’ère numérique ont offert aux produits embarqués une immense opportunité de développement, montrant un avenir prometteur pour le marché de l'embarqué, et en même temps posant de nouveaux défis aux fabricants d'embarqués.
Principales tendances de développement
1. Approche d’ingénierie système
Le développement embarqué est une ingénierie système, les fabricants de systèmes embarqués sont donc tenus non seulement de fournir le système logiciel et matériel embarqué lui-même, mais aussi pour fournir de puissants outils de développement matériel et un support de progiciels.
2. Intégration de plus de fonctions
Avec la maturité de la technologie Internet et l'amélioration de la bande passante, les exigences de mise en réseau et d'informatisation ont rendu les appareils à fonction unique dans le passé, comme les téléphones, téléphones portables, réfrigérateurs, fours à micro-ondes, etc.. n'ont plus de fonctions uniques, et les structures sont devenues plus complexes.
3. Interconnexion réseau
L'interconnexion des réseaux est devenue une tendance incontournable. Afin de s’adapter aux exigences du développement des réseaux, les futurs appareils embarqués doivent fournir diverses interfaces de communication réseau sur le matériel. Le micro-ordinateur monopuce traditionnel n'a pas une prise en charge insuffisante pour le réseau, et la nouvelle génération de processeurs embarqués a commencé à intégrer l'interface réseau. En plus de prendre en charge le protocole TCP/IP, certains prennent en charge l'une des interfaces de communication IEEE1394, USB, PEUT, Bluetooth ou IrDA ou Il en existe plusieurs types, et un logiciel de protocole de réseau de communication correspondant et un logiciel de pilote de couche physique sont également requis. En termes de logiciel, le noyau du système prend en charge les modules réseau, et peut même intégrer un navigateur Web sur l'appareil, afin qu'il puisse réellement utiliser divers appareils pour surfer sur Internet à tout moment, n'importe où.
4.Simplifiez le cœur du système, algorithme, réduire la consommation d’énergie et les coûts matériels et logiciels.
Les produits embarqués du futur seront des appareils étroitement intégrés au matériel et aux logiciels.. Afin de réduire la consommation d'énergie et les coûts, les concepteurs doivent simplifier autant que possible le cœur du système, conserver uniquement le matériel et les logiciels étroitement liés aux fonctions du système, et utiliser les ressources les plus faibles pour réaliser les fonctions les plus appropriées. Les concepteurs doivent sélectionner le meilleur modèle de programmation et améliorer continuellement les algorithmes pour optimiser les performances du compilateur.. Donc, non seulement le personnel logiciel doit avoir de riches connaissances en matériel, mais il faut également développer des technologies logicielles embarquées avancées, comme Java, Internet et WAP.
5.Fournir une interface homme-machine multimédia conviviale
Le facteur le plus important pour qu'un appareil embarqué soit en contact étroit avec les utilisateurs est qu'il puisse fournir une interface utilisateur très conviviale.. L'interface graphique et les méthodes de contrôle flexibles donnent aux gens l'impression que le périphérique intégré est comme un vieil ami familier. Cette exigence oblige les concepteurs de logiciels embarqués à travailler dur sur l'interface graphique et la technologie multimédia.. Saisie de texte manuscrit, numérotation vocale, accès Internet, envoi et réception d'e-mails, et des graphiques et des images colorés permettront aux utilisateurs de se sentir libres. À l'heure actuelle, certains PDA avancés ont réalisé l'écriture de caractères chinois et la diffusion vocale de messages courts sur l'écran d'affichage, mais il reste encore un long chemin à parcourir pour les appareils embarqués ordinaires.