Radarul cu unde milimetrice este una dintre principalele metode de detectare pentru aplicații auto și industriale, deoarece poate detecta obiecte de la câțiva centimetri până la câteva sute de metri la distanță de înaltă precizie., unghiul și precizia vitezei chiar și în condiții de mediu dure.
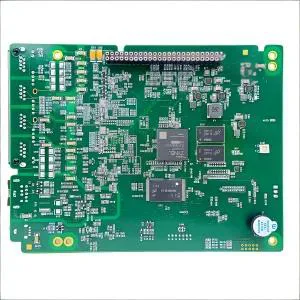
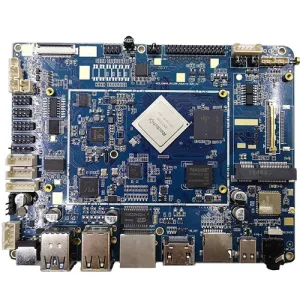
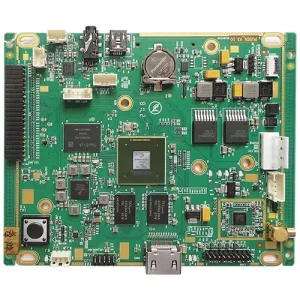
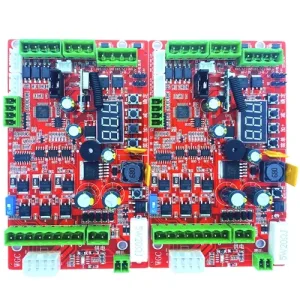
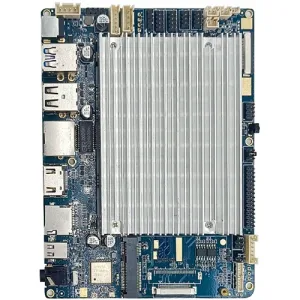
PCBA tipic pentru radar cu unde milimetrice include un chipset radar și alte componente electronice, cum ar fi un circuit de gestionare a puterii, memorie flash și dispozitive de interfață periferică asamblate pe PCB. Antenele de transmisie și recepție sunt de obicei realizate pe PCB, dar pentru a obține performanțe ridicate ale antenei, materiale PCB de înaltă frecvență, precum Rogers RO3003 și Isola 370hr, trebuie folosit.
PCB radar cu unde milimetrice
Componentele de bază ale radarului cu unde milimetrice includ o antenă transceiver (TX&RX), unitate de radiofrecvență (RF), convertor analog-digital (ADC), procesor de semnal digital (DSP), microcontroler (MCU), etc. RF, ADC, DSP, MCU, etc. sunt direct integrate într-un singur SOC prin procesul CMOS.
Radarul cu unde milimetrice folosește în principal patru benzi de frecvență de 24 GHz, 60GHz, 77GHz și 79GHz. 24GHz aparține undei centimetrice cu precizie. Datorită distanței limitate de măsurare (aproximativ 60m) și rezoluție generală, este adesea proiectat ca un radar unghiular pentru a detecta obstacolele de la distanță apropiată într-un câmp larg de vizualizare. Deoarece 60GHz este afectat în special de atenuarea atmosferică, este adesea conceput ca un radar de detectare a semnelor vitale pentru a detecta semnele vitale și postura personalului din vehicul. 77GHz și 79GHz sunt adesea proiectate ca radare primare din cauza distanței mari de măsurare (aproximativ 200m), care sunt instrumente puternice pentru percepția pe distanțe lungi. Aceste două benzi sunt, de asemenea, benzile principale în viitorul câmp radar cu unde milimetrice montate pe vehicule.
Inductori, condensatoare, diode, cipuri de putere, etc. sunt ridicate dens pe placa de bază a sursei de alimentare, care este responsabil în principal de managementul puterii sistemului. Fiecare companie va integra în general un controler de siguranță pentru a oferi comunicații vehiculului și funcții legate de siguranță.
Se poate spune că placa de bază radar este nucleul întregului radar cu unde milimetrice, inclusiv antena, RF, DSP și placa de circuit de control.
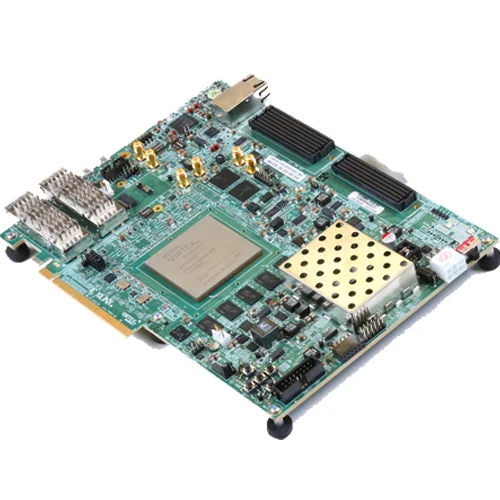
Când lungimea antenei este 1/4 a lungimii undei electromagnetice, eficiența de conversie de transmisie și recepție a antenei este cea mai mare. Lungimea de undă a undei milimetrice este de doar câțiva milimetri, deci antena poate fi făcută foarte mică. Prin utilizarea mai multor antene pentru a forma o antenă matrice, se poate realiza și fascicul îngust, iar fasciculul îngust înseamnă o rezoluție azimut mai mare.
În prezent, schema principală a antenei radar cu unde milimetrice este matricea microstrip. Cel mai obișnuit design este integrarea antenei cu patch-uri microstrip pe PCB-ul de înaltă frecvență și integrarea PCB-ului de înaltă frecvență pe placa de bază a radarului.. Această schemă reduce foarte mult costul și volumul radarului cu unde milimetrice.
Radar cu unde milimetrice RF PCBA
RF este responsabil pentru modularea semnalului, transmitere, recepția și demodularea semnalului de eco. Este partea centrală RF a radarului cu unde milimetrice. În prezent, soluția principală este integrarea conținutului de mai sus prin MMIC (Circuit integrat monolitic cu microunde) tehnologie. MMIC este o tehnologie de fabricare a componentelor pasive și active pe substrat semiconductor prin tehnologie semiconductoare.
În domeniul radarului cu unde milimetrice, Circuitele funcționale integrate MMIC bazate pe tehnologia siliciu-germaniu includ în principal un amplificator cu zgomot redus, amplificator de putere, mixer, detector, modulator, oscilator controlat de tensiune, defazator, comutator și alte componente. Transmițătorul, receptorul și DSP sunt toate unități independente, ceea ce face ca procesul de proiectare a radarului cu unde milimetrice să fie complex și volumul total relativ mare.
Odată cu dezvoltarea tehnologiei COMS, MMIC devine mai mic pe de o parte, iar pe de alta parte, oferă fezabilitate tehnologică pentru integrarea sa cu DSP și MCU. La sfarsitul lui 2016, TI a lansat un cip radar cu unde milimetrice de 77 GHz AWR1642, bazat pe tehnologia CMOS, integrarea MMIC front-end, DSP și MCU pe un singur SOC. În timp ce reduce semnificativ costul radarului cu unde milimetrice, de asemenea, reduce foarte mult dificultatea de dezvoltare.
DSP al radarului cu unde milimetrice PCBA
Prin încorporarea diferiților algoritmi de procesare a semnalului, DSP extrage semnalele IF colectate de la front-end pentru a obține tipuri specifice de informații țintă. DSP este nucleul stabilității și fiabilității radarului cu unde milimetrice.
Circuitul de control al PCBA radar cu unde milimetrice
Circuitul de control al radarului cu unde milimetrice realizează fuziunea datelor în funcție de informațiile țintă transmise de DSP și informațiile dinamice ale caroseriei vehiculului, și în final efectuează procesarea deciziilor prin intermediul procesorului principal.
Conform diferitelor moduri de radiare a undelor electromagnetice, radarele cu unde milimetrice sunt în principal împărțite în două tipuri: sistem de operare cu undă de puls și sistem de operare cu undă continuă.
Tehnologia undelor de puls se referă la faptul că radarul cu unde milimetrice transmite impulsuri scurte cu putere de vârf într-un timp scurt, realizează măsurarea vitezei obiectului și a distanței pe baza frecvenței Doppler și a principiului TOF, și realizează măsurarea unghiului pe baza diferenței de fază a undei de impuls reflectată de aceeași țintă recepționată de antena de recepție paralelă. Din cauza puterii sale mari, poate detecta ținte în mișcare cu amplitudine mică pe o distanță lungă pe fundalul unui dezordine mare. Dar aduce și dezavantajele costului ridicat, volum mare și consum mare de energie. În prezent, această metodă este rar adoptată în domeniul radarelor cu unde milimetrice montate pe vehicule.
Tehnologia undelor continue poate fi, de asemenea, împărțită în FSK (tastare cu deplasare de frecvență, care poate măsura distanța și viteza unei singure ținte), CW (undă continuă cu frecvență constantă, care poate fi folosit doar pentru măsurarea vitezei, dar nu și pentru măsurarea distanței) și FMCW (undă continuă cu frecvență modulată). Printre ei, FMCW a devenit o tehnologie comună în tehnologia undelor continue datorită avantajelor sale de detectare simultană a mai multor ținte, rezoluție înaltă și cost redus.
După primirea undei electromagnetice transmise de la antena de recepție a radarului cu unde milimetrice, semnalul de eco și semnalul transmis vor fi trimise în mixer pentru amestecare. Pe măsură ce semnalul transmis întâlnește ținta măsurată și revine, frecvența semnalului de eco s-a modificat în comparație cu semnalul transmis. Scopul mixerului este de a calcula diferența de frecvență dintre semnalul transmis și semnalul ecou, care se numește semnal IF. Semnalul IF conține secretul intervalului țintei măsurate, iar informațiile privind intervalul țintei măsurate pot fi obținute după procesarea ulterioară, cum ar fi filtrarea, amplificare, conversie analog-digitală și măsurarea frecvenței.
Pentru măsurarea vitezei, faza semnalului de eco primit de radarul cu unde milimetrice va fi diferită datorită distanței diferite a țintei măsurate. Toate semnalele de ciripit dintr-un cadru sunt eșantionate la intervale egale, iar datele de la punctele de eșantionare sunt transformate Fourier, apoi viteza țintei măsurate este măsurată folosind diferența de fază.
Pentru măsurarea unghiului, mai multe antene de recepție sunt utilizate pentru a primi același semnal de ecou și pentru a calcula diferența de fază dintre semnalele de ecou pentru a obține măsurarea unghiului.
A IWR1843
3Radar cu unde milimetrice D
Radarul cu unde milimetrice poate ieși numai la distanță, informații despre viteză și unghi, care se mai numește și radar cu unde milimetrice 3D. Și această distanță D și unghiul θ sunt datele autovehiculului instalat cu radar în sistemul de coordonate polare plan. Prin conversia sistemului de coordonate polare în sistemul de coordonate carteziene, putem obține distanța de la vehiculul țintă la vehiculul propriu în direcțiile x și y. În acest moment, descoperiți că distanța în direcția z a dimensiunii lipsește. Acesta este, de asemenea, unul dintre deficiențele radarului cu unde milimetrice 3D care a fost criticat.
Cu toate acestea, acest dezavantaj este fatal pentru obiectele statice. Capacele căminei, scăderi de viteză, diverse semne atârnând în aer, structurile ridicate, vehicule staţionare, etc. în mijlocul drumului nu poate fi determinat prin radar cu unde milimetrice 3D dacă aceste obstacole afectează traficul din cauza lipsei de informații despre înălțime. Pentru obiecte statice, producătorii sunt simpli și grosolan, fie ignorând direct, fie reducând foarte mult încrederea. Acesta este, de asemenea, unul dintre motivele accidentelor anterioare ale Tesla. Camera nu a identificat vagonul de marfă alb căzut, iar radarul cu unde milimetrice a făcut-o. Cu toate acestea, încrederea în luarea deciziilor era prea scăzută, rezultând că vehiculul nu declanșează funcția automată automată de urgență.
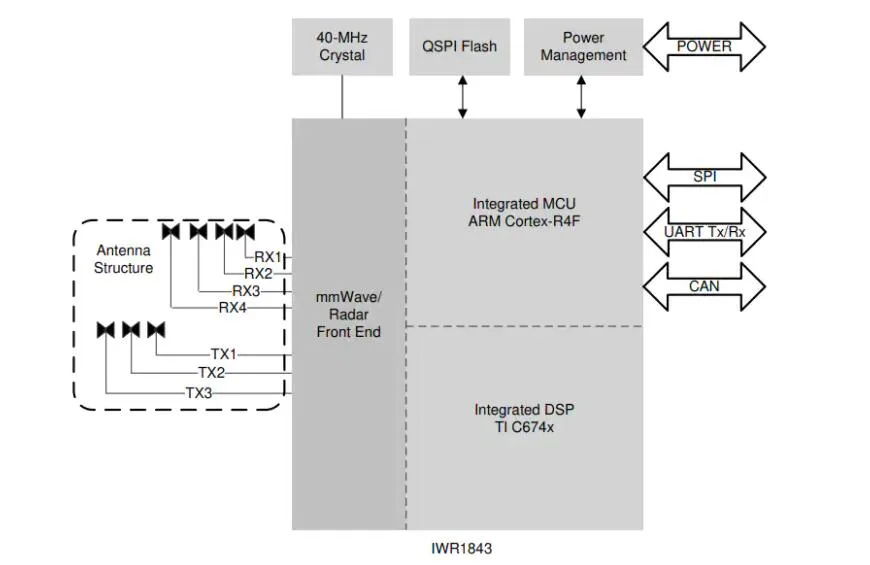
4Radar cu unde milimetrice D
Cea mai remarcabilă caracteristică a radarului cu unde milimetrice 4D este că poate detecta cu precizie unghiul de înclinare, astfel încât să se obțină datele de înălțime adevărată ale țintei măsurate, adică, distanța obiectului țintă în direcția axei z în sistemul de coordonate carteziene. Cu această caracteristică, radarul cu unde milimetrice 4D poate identifica obiecte staționare, iar cea mai scurtă bucată de lemn a fost adăugată. În plus, rezoluția radarului cu unde milimetrice 4D a fost, de asemenea, mult îmbunătățită. Rezoluțiile sale orizontale și verticale sunt 1 ° și 2 ° respectiv, iar rezoluția sa orizontală este 5-10 ori mai mare decât cea a radarului obișnuit cu unde milimetrice 3D.