

Dieser Artikel integriert die Grundprinzipien des CAN-Busses PCB-Design in ein ingenieurwissenschaftlich orientiertes, eingehende Analyse. Es beginnt mit Markttrends und befasst sich nach und nach mit den wichtigsten technischen Entscheidungspunkten, wie zum Beispiel die Formel für den Reflexionskoeffizienten, Kriterien für die Stichleitungslänge, und die strategische Platzierung von Gleichtaktdrosseln. Den Abschluss bildet eine umfassende Design-Checkliste. Alle Daten in diesem Artikel stammen aus maßgeblichen Quellen, und jede Schlussfolgerung wurde unter praktischen Betriebsbedingungen validiert. Egal, ob Sie ein Steuergerät für die Automobilindustrie entwerfen oder einen industriellen CAN-Bus für große Entfernungen entwerfen, Dieser Artikel wird Ihnen dabei helfen, diese noch einmal zu überprüfen “Millimeter-Ebene” Details, die über Erfolg oder Misserfolg der Kommunikation entscheiden.
Nachdem ich diesen Artikel gelesen habe, Sie werden ein umfassendes Verständnis davon erlangen:
- Warum der Kern des CAN-Busses Leiterplatte Design ist ein Kompromissspiel auf Millimeterebene.
- So stellen Sie die Signalintegrität im CAN FD- und CAN XL-Zeitalter durch präzise Platzierung des Abschlusswiderstands sicher, Stub-Steuerung, und Gleichtaktunterdrückungslayout.
- So eliminieren Sie versteckte Risiken, die Sie bei der Massenproduktion plagen könnten, ausgehend vom Top-Level-Design.
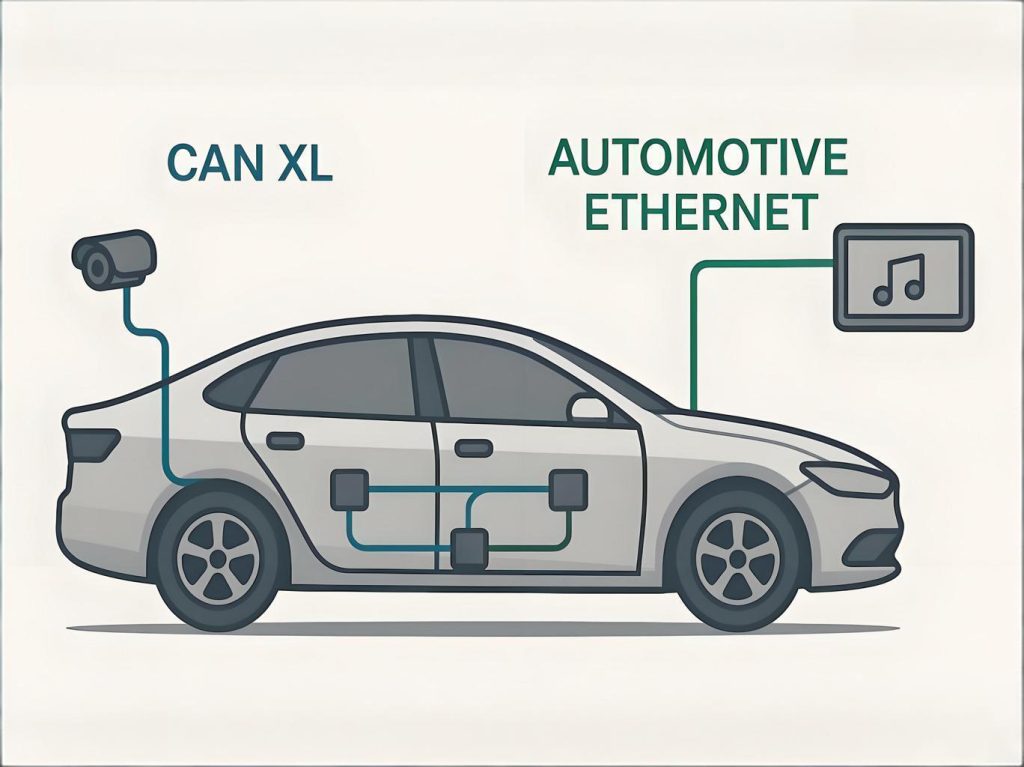
1. Einführung: CAN-Kommunikation ist überall, Aber die Herausforderung beim PCB-Design hat gerade erst begonnen
Von Automobil-Cockpits bis hin zu industriellen Produktionslinien, Die CAN-Bus-Technologie erlebt eine beispiellose tiefe Durchdringung und schnelle Iteration.
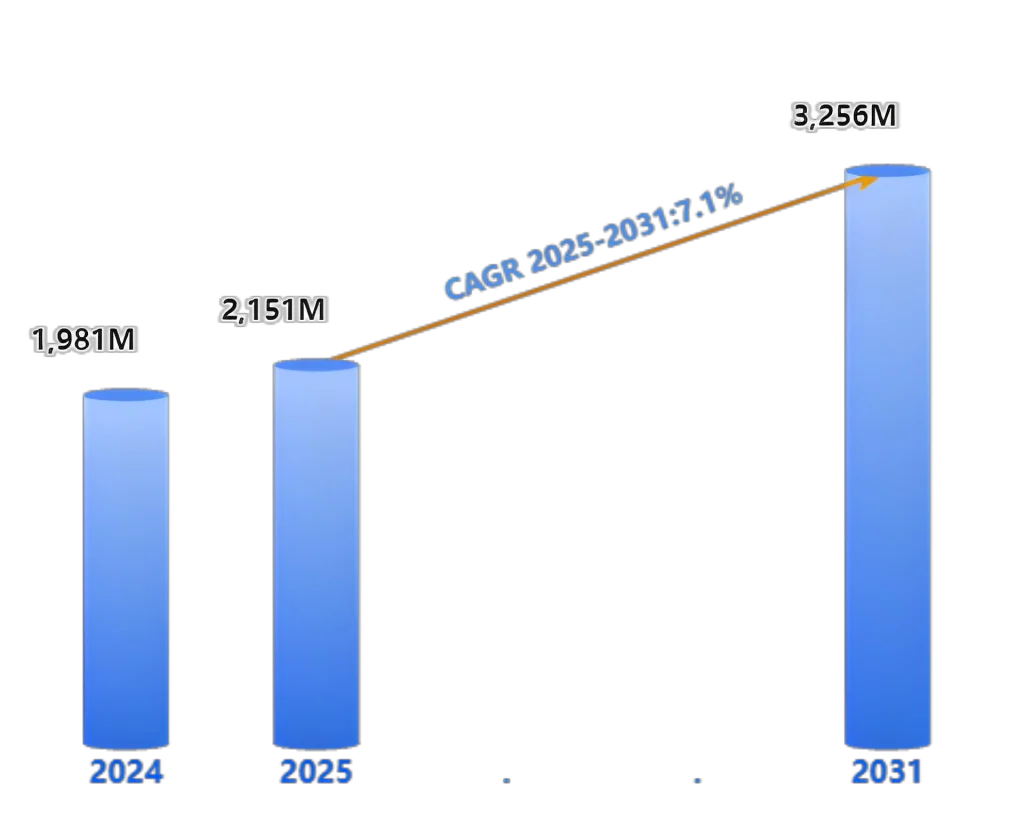
Laut einem von QYResearch veröffentlichten Branchenbericht, Der weltweite Markt für CAN-Bus-Transceiver wurde auf etwa USD geschätzt 2.151 Milliarden in 2024 und wird voraussichtlich USD erreichen 3.465 Milliarden von 2032, Dies entspricht einer durchschnittlichen jährlichen Wachstumsrate (CAGR) von ungefähr 7.1% aus 2026 Zu 2032. Das gesamte Controller Area Network (DÜRFEN) Der Marktwert betrug etwa USD 1.981 Milliarden in 2024 und wird voraussichtlich USD erreichen 3.256 Milliarden von 2031. In der Zwischenzeit, Der Markt für CAN-Bus-Schnittstellenmodule wurde mit USD bewertet 1.33 Milliarden in 2025 und wird voraussichtlich mit einer CAGR von wachsen 7.98% USD erreichen 2.28 Milliarden von 2032. Hinter diesen Zahlen steckt die Tatsache, dass die Entwicklung der Kommunikationstechnologie die Grenzen des Designs der physikalischen Schicht neu definiert.
Besonders dramatisch sind die Veränderungen im Bereich der Automobilelektronik. Ab 2024, Der Anteil von traditionellem CAN in elektronischen Automobilsystemen ist seit über 20 Jahren gesunken 90% In 2018 bis etwa 60%, während der Anteil von CAN FD von weniger als sprunghaft angestiegen ist 5% bis etwa 25%. Laut Branchenumfragen, die Penetrationsrate von CAN FD in neu eingeführten Automodellen in 2025 wird überschreiten 60%. Die Datenphasenübertragungsrate von CAN FD kann erreicht werden 8 Mbit/s, Das ist achtmal so viel wie bei herkömmlichem CAN (mit einer Obergrenze von 1 Mbit/s). Auch die CAN-XL-Technologie schreitet rasant voran, mit einer maximalen Datenfeldlänge von 2024 Bytes, Bereitstellung einer solideren physikalischen Schichtbasis für Low-End-Backbone-Netzwerke und den zugrunde liegenden Betrieb von High-End-Ethernet-Protokollen.
Je höher die Datenrate, desto fataler die “Details” im PCB-Design werden. Jeder “Millimeter-Ebene” Fehler im Design der physikalischen Schicht können auf Netzwerkebene zu katastrophalen Kommunikationsausfällen führen.
2. Abschlusswiderstand: Die physikalische Logik und das Streben nach Exzellenz hinter 120Ω
In einer CAN-Bus-Topologie, Die beiden 120-Ω-Widerstände an den physischen Enden des Busses sind die letzte und wichtigste Verteidigungslinie für die Signalintegrität.
Der Wert von 120 Ω ist nicht willkürlich. Laut ISO 11898-2 Standard, Die charakteristische Impedanz des Differenzpaars CAN_H und CAN_L ist mit 120 Ω angegeben. Diese Spezifikation stimmt perfekt mit der charakteristischen Impedanz von geschirmten oder ungeschirmten Twisted-Pair-Kabeln überein, die in der Automobilindustrie weit verbreitet sind.
In der Übertragungsleitungstheorie, Die Wirksamkeit der Abschlusswiderstandsanpassung kann anhand des Reflexionskoeffizienten gemessen werden. Die mathematische Definition des Reflexionskoeffizienten (C) ist wie folgt:
Γ = (Z_L – Z_0) / (Z_L + Z_0)
WoZ_L ist die Lastimpedanz (d.h., der Abschlusswiderstand), UndZ_0 ist die charakteristische Impedanz (120Oh) der Übertragungsleitung (Differentialspuren). Wenn am Busende kein Abschlusswiderstand angeschlossen ist, Z_L nähert sich der Unendlichkeit, und Γ ≈ 1, Das bedeutet, dass fast die gesamte Signalenergie zurückreflektiert wird. Wenn ein 120-Ω-Abschlusswiderstand korrekt angeschlossen ist, Z_L ≈ Z_0, dann ist Γ ≈ 0, Reflexionen verschwinden, und die Wellenform wird sauber.
Bei der Komponentenauswahl und dem Layout, Dies ist ein hartnäckiger Kampf gegen parasitäre Parameter. Chip-Widerstände drin 0603 oder 0402 Pakete werden bevorzugt, da sie im Vergleich zu denen eine geringere parasitäre Induktivität aufweisen 0805 Paket. Der Abschlusswiderstand und seine Verbindungsdurchkontaktierungen sollten so nah wie möglich an den Stecker- oder CAN-Transceiver-Pins platziert werden. Der Pfad vom Widerstandspad zur Durchkontaktierung auf der GND-Ebene sollte sein “kurz und dick” um die Induktivität des Rückwegs zu minimieren.
3. Stubs und Topologie: Der “Unsichtbarer Mörder” auf Millimeterebene im CAN-Bus-PCB-Design
Als CAN FD sich bewegt 8 Mbit/s und noch höhere Datenraten, Die “Stummel” entwickelt sich von einer Routineklausel in Designspezifikationen zu einem Schlüsselfaktor für den Erfolg oder Misserfolg eines Systems.
In einem “Daisy-Chain” Topologie, sobald die Umlaufverzögerung jedes kurzen Leiterbahnsegments, das vom Hauptbus zum Transceiver abzweigt, überschritten wird 1/4 der Signalanstiegszeit, Reflexionen beeinträchtigen die Signalqualität erheblich. Die theoretische Formel zur Berechnung der Stichleitungslänge lautet wie folgt:
L_stub = 0.1 × t_r × v × c
Wo v ist die Signalausbreitungsgeschwindigkeit im Dielektrisches PCB-Material (etwa 0.5 mal die Lichtgeschwindigkeit c für FR4-Material), c ist die Lichtgeschwindigkeit (3×10⁸ m/s), Und t_r ist die Signalanstiegszeit.
Wenn die Aufstiegszeitt_r von CAN FD verkürzt sich auf 10 ns, die theoretisch maximal zulässige StichleitungslängeL_stub ist ungefähr:
L_stub = 0.1 × (10×10⁻⁹ s) × 0.5 × (3×10⁸ m/s) = 0.15 m
Das heißt 150 mm. Für traditionelles CAN mit einer Anstiegszeit von 50 ns, Dieser Wert ist so hoch wie 750 mm.
Jedoch, unter tatsächlichen Arbeitsbedingungen – Temperaturdrift, Bauteilalterung, und der kumulative Effekt von Reflexionen von mehreren Knoten – können diesen Spielraum erheblich komprimieren. daher, Die Industrie empfiehlt im Allgemeinen, die Stichleitungslänge auf der CAN-Bus-Leiterplatte genau zu kontrollieren 100 mm (0.1 M).
Im praktischen Design, Die “Daisy-Chain” Die Topologie muss unbedingt eingehalten werden, mit Abschlusswiderständen an den physischen Enden des Busses. Jeder Versuch eines “Stern” Die Topologie verwandelt jeden Zweig in einen unkontrollierbaren Stub, Dies führt zu einer starken Verschlechterung der Signalqualität.
4. Gleichtaktdrossel und geteilter Abschluss: Angriff und Verteidigung in der EMV
Die Platzierung der Gleichtaktdrossel ist das heikelste Detail im gesamten EMV-Design, Testen der Fähigkeiten des Designers.
Die richtige Platzierungsreihenfolge ist: Anschluss → TVS-Diode → Gleichtaktdrossel → Abschlusswiderstand → CAN-Transceiver. Die Gleichtaktdrossel muss zwischen dem Abschlusswiderstand und dem Stecker platziert werden, niemals zwischen dem Abschlusswiderstand und dem Transceiver. Das Vorhandensein des Abschlusswiderstands (120Oh) besteht darin, Gegentaktenergie auf dem Bus zu absorbieren. Wenn die Drossel nach dem Abschlusswiderstand platziert wird, seine eigene parasitäre Kapazität (typischerweise einige pF bis über zehn pF) interagiert mit dem 120-Ω-Widerstand, Dadurch entstehen bei hohen Frequenzen unnötige Resonanzen und die Signalqualität verschlechtert sich.
Was die Komponentenauswahl angeht, Für CAN-Anwendungen im Fahrzeug wird eine Gleichtaktdrossel mit 51 μH–100 μH empfohlen, mit einem 0603 oder 0805 Paket. Muratas DLW43SH-Serie (mit einem typischen DCR von 4-6Ω) ist eine klassische und zuverlässige Wahl. Für schnellere CAN-FD-Anwendungen, Besonderes Augenmerk muss auf die Eigenresonanzfrequenz der Drossel gelegt werden (SRF), und Modelle mit einem SRF höher als 100 MHz sollte ausgewählt werden.
Split Termination ist ein verfeinertes Mittel zur Optimierung der Gleichtaktfilterung. Es verwendet zwei in Reihe geschaltete 60-Ω-Widerstände, um einen einzelnen 120-Ω-Abschlusswiderstand zu ersetzen, und der Mittelpunkt der beiden Widerstände ist über einen Kondensator mit GND verbunden (typischer Wert: 4.7nF bis 47nF).
Dieses RC-Netzwerk bildet einen Tiefpassfilter, und seine Grenzfrequenz kann geschätzt werden als:
f_c ≈ 1 / (2π × R_eq × C), WoR_eq = (R/2) = 30Ω
Wenn C 10 nF beträgt, die Grenzfrequenzf_c ist ungefähr 530 kHz. Dies bedeutet, dass hochfrequente Gleichtaktstörungen auf dem Bus durch diesen Kondensator effektiv zur Erde umgeleitet werden können, während der Differenzsignalpfad nahezu unbeeinflusst bleibt.
5. Fazit und Design-Checkliste: Der letzte Schritt von der Theorie zur Massenproduktion
| Artikel prüfen | Designanforderung |
|---|---|
| Differentialimpedanz | 120Ω ±10 % (±7 % empfohlen für CAN FD) |
| Abschlusswiderstand | Ein 120-Ω-Anschluss an jedem physischen Busende, 1% Toleranz, 0603 oder 0402 Paket |
| Intra-Paar-Skew | ≤2,54 mm (≤1 mm für CAN FD) |
| Stub-Länge | ≤100 mm, je kürzer desto besser |
| Topologie | Strenge Daisy Chain, Abschluss an beiden Enden, Sterntopologie verboten |
| Gleichtaktdrossel | Befindet sich zwischen Abschlusswiderstand und Stecker, 51-100μH, SRF > 100 MHz |
| Referenzebene | Vollständig, durchgehende GND-Ebene, Keine Leiterbahnführung über geteilte Ebenen hinweg |
| Abstand zu anderen Signalen | >3W oder >50 Mil, Vermeiden Sie parallele Fernleitungen |
| ESD-Schutz | TVS in der Nähe des Anschlusses, Sperrschichtkapazität <10 pF, Kontrollieren Sie die gesamte Knotenkapazität streng |
| Geteilte Kündigung | Optional (2×60Ω in Reihe + 4.7nF-47nF-Kappe an GND), Verbessert die Gleichtaktfilterung |
| Anzahl der Vias | ≤3 Durchkontaktierungen auf dem CAN-Differentialpaar, um die Einführung parasitärer Induktivität und Impedanzdiskontinuität zu vermeiden |
| Trace-Ecke | Verwenden Sie eine 45°-Abschrägung oder eine Bogenführung, 90° Kurven sind strengstens verboten |
Die gesamte Essenz des CAN-Bus-PCB-Designs ist in der sorgfältigen Ausführung aller oben aufgeführten Details zusammengefasst. Als professioneller CAN-Bus PCBA-Lieferant, Wir haben Tausenden von Ingenieuren geholfen, vom Schaltplan bis zur Massenproduktion erfolgreich zu sein.
Um Ihr CAN-Bus-Projekt von Konstruktionszeichnungen in zuverlässige umzuwandeln, massenproduzierbare Produkte, Bitte kontaktieren Sie uns für professionelle Leiterplatte Designunterstützung und Fertigungsdienstleistungen.
Hinweise zur Datenzitierung
- Alle zitierten Daten stammen aus öffentlich zugänglichen Quellen, maßgebliche Forschungsberichte (Forschung und Märkte, GII-Forschung, QYResearch, TI E2E-Forum, Hinweis zur NXP-App, CiA-Veröffentlichungen, usw.).
- Alle elektrischen Parameter und Formeln wurden mit gängigen Quellen kreuzvalidiert.
- Standardzitate umfassen die Standardnummer und das Standardjahr.
